Введение
Мы знаем это системы предупреждения слепых зон облегчить вождение. Их очевидный принцип действия – обнаружение целей.. Однако, у большинства водителей есть общий запрос, связанный с ними. Как они работают? Какие границы помогают им судить о транспортном средстве? Хорошо, алгоритмы — это ответы на все эти вопросы.

Системы обнаружения слепых зон иметь набор алгоритмов помощи. Это помогает системе точно измерить несколько числовых показателей.. Так, системе становится легче оценить объект, представляет ли он риск. Как результат, система может лучше решить, важно ли предупреждать водителя или нет.
Лучше знать, как работают системы предупреждения слепых зон.. Это поможет вам правильно использовать продукт.. Продолжайте читать, чтобы понять, как работают алгоритмы в системе мониторинга слепых зон..
Какие алгоритмы используют для функционирования системы предупреждения о слепых зонах?
Любая система предупреждения о столкновении в слепых зонах не использует только один алгоритм своей работы.. Вместо, он использует различные алгоритмы для разных целей. Их широкое использование повышает точность обнаружения системы.. Более того, с помощью алгоритмов, Системы предупреждения о слепых зонах могут более точно измерять скорость и расстояние до целевых объектов..
Некоторые из ключевых алгоритмов, которые используют большинство систем предупреждения о слепых зонах, следующие::
- Алгоритмы онлайн-бустинга
- Алгоритмы онлайн-обучения
- Алгоритм обнаружения задних фонарей
- Система обнаружения пешеходов
- Алгоритм совместного обнаружения нескольких препятствий
- АдТМ
- Многострочная ПЗС-матрица
- Отображение обратной перспективы
- Алгоритм обнаружения края
- Преобразование масштабно-инвариантного объекта (ПРОСЕЯТЬ)
- Оценка энтропии изображения
Некоторые из этих алгоритмов кратко описаны ниже.:
Алгоритмы онлайн-бустинга:
Эти типы алгоритмов в основном предназначены для обнаружения передних объектов.. Эта система представляет собой алгоритм обнаружения, основанный на зрении.. Так, он использует непрерывную проверку изображений, чтобы обнаружить препятствия впереди. В отличие от других старых алгоритмов, он включает в себя несколько классификаторов. Эти классификаторы помогают алгоритму обнаруживать объекты на изображениях.. Эта система адаптируется в соответствии с меняющимися условиями дорожного движения.. Поэтому, мы также можем называть его надежным алгоритмом обнаружения..
Более того, фирмы используют этот алгоритм в основном в системах предупреждения слепых зон., включая камеры и экраны. Это упрощает подключение.
OLA для систем предупреждения слепых зон:
Алгоритм онлайн-обучения имеет очень точную тактику. Его основная цель — устранить любые ошибки обнаружения при повороте.. Это также алгоритм, основанный на зрении, с постоянным наблюдением..
Обнаружение задних фонарей:
О’Мэлли и его союзники внедрили этот алгоритм для систем предупреждения слепых зон.. Это не только помогает правильно обнаружить транспортное средство, но и помогает водителям с несколькими ADAS. (усовершенствованная система помощи водителю).
Он автоматизирует такие функции, как круиз-контроль и затемнение фар.. Для работы алгоритма требуется множество условных составляющих.. В основном они находятся внутри комплекта обнаружения слепых зон..
- Цветовой фильтр Байера RGB
- Дополнительный полупроводниковый оксид металла
- Недорогая камера
Система обнаружения пешеходов:
Лю и Фудзимара использовали этот алгоритм для точного обнаружения объектов в ночное время.. Это помогает системам предупреждения слепых зон иметь лучшее ночное видение.. Это также помогает повысить его общую ценность и надежность.. Этот алгоритм привлекает объекты по замечаниям, основанным на форме.. Алгоритм отклоняет объекты, которые ненадежно движутся с фоном..
Более того, он проверяет ошибку с помощью покадрового распознавания образов объектов.
Алгоритм кооперативного объединения нескольких препятствий:
Это один из продвинутых алгоритмов.. Его сложные рабочие режимы делают его удобным в использовании, но при этом полезным для систем освещения слепых зон.. Эти алгоритмы в основном присутствуют в современных системах предупреждения слепых зон.. Он содержит несколько связанных камер и лазерных сканеров.. Они позволяют алгоритму обнаруживать многочисленные препятствия перед автомобилями с помощью предупреждений о слепых зонах.. Более того, с дополнительными камерами и лазерными сканерами, он может угадать высоту объекта, глубина ширина, и расстояние с большой осторожностью.
Видеопоток обнаружения, используемый алгоритмом: 25 кадров в секунду. Лабайрад и его союзники были первыми, кто установил 3D-камеры и объединенные лазерные сканеры в системы предупреждения слепых зон для обнаружения нескольких объектов.. Наряду с использованием лазерных сканеров, он использует принцип стереозрения для максимальной точности и точности.
АдТМ:
Это один из самых простых, но жизненно важных алгоритмов обнаружения транспортных средств.. Адаптивный алгоритм сопоставления шаблонов помогает системе обнаруживать транспортные средства, прибывающие в слепые зоны.. Он использует множество датчиков, таких как ультразвуковой, скорость рыскания, и датчики угла поворота рулевого колеса.
Более того, это помогает системам предупреждения о слепых зонах находить цели с помощью алгоритмов классификации на основе теней.. Также, он распознает транспортные средства в соответствии с их прослеживаемым поведением. По этой причине, он создает различные уровни обнаружения рисков в зависимости от состояния транспортных средств внутри зоны.. Повышает точность обнаружения. Предстоящие транспортные средства имеют более высокий уровень по сравнению с другими объектами..
Многострочная ПЗС-матрица:
Этот алгоритм играет важную роль в определении высоты объекта.. Более того, он работает по принципу проверки на основе пикселей. Так, это помогает получить точное значение определения высоты в реальном времени..
Этот алгоритм обычно присутствует в системах предупреждения слепых зон без камеры или экрана.. Так, он не использует проверку изображения камеры. Скорее, он содержит несколько строк CCD. Контраст их яркости одинаково формирует двухмерное кормление для кормящих мам.. Помогает в обнаружении транспортных средств..
Многострочная ПЗС-матрица не только распознает объекты, но и показывает водителю прямую трансляцию. Он использует проекционный дисплей (HUD) присутствует на приборной панели для информирования водителя о местонахождении автомобиля.
Отображение обратной перспективы:
IPM не требует настройки камеры или обнаружения объектов на основе модели.. Это помогает системам предупреждения слепых зон определить, находится ли в этом районе транспортное средство или нет.. Это общий алгоритм обнаружения объектов на основе движения, который работает как сзади, так и со стороны полосы движения транспортного средства..
Алгоритм обнаружения края:
Как следует из названия, функция этого алгоритма та же самая. Он обнаруживает края объекта, чтобы определить, находится ли он в зоне тревоги или нет.. По этой причине, это помогает системе работать идеально.
Насколько важен алгоритм оптического потока для систем предупреждения слепых зон?
Алгоритм оптического потока в каком-то смысле является наиболее важным алгоритмом для систем предупреждения слепых зон.. Причина в его истинной и точной способности обнаружения.. Использование его внутри системы обеспечивает безошибочное обнаружение и оповещение..
Оптический поток — это алгоритм, основанный на зрении.. Поэтому, это полностью зависит от изображений, которые снимает камера. Однако, устройство также содержит анализ попиксельных кластеров. Эти кластеры пикселей помогают определить высоту целевого объекта.. Таким образом, это снижает вероятность ложных срабатываний.. Шаги алгоритма оптического потока в системах предупреждения слепых зон следующие:.
- Распознавание образов цели
- Кластерный анализ
- Группировка кластеров
- Базовая или попиксельная кластеризация
- Точное обнаружение оптического потока
- Обработка изображений.

Алгоритм оптического потока действительно полезен для систем предупреждения слепых зон.. Основные преимущества, которые он дает системам, заключаются в следующем:;
- Активная деятельность в туннелях
- Повышенная точность обнаружения
- Минимизация вероятности ложного обнаружения
- Предотвращает обнаружение теней
- Обработка изображений делает систему надежной и точной
Механизм действия обнаружения оптического потока начинается с обнаружения шаблона.. На этом первом шаге, системы предупреждения слепых зон распознают поведение целевого объекта. Следующим шагом будет изучение кластеров.. Второй последний шаг включает в себя базовую попиксельную кластеризацию.. На последнем этапе, Начинается проверка изображения, которая помогает правильно обнаружить.

Как алгоритмы помогают системам предупреждения слепых зон обнаруживать транспортные средства днем и ночью?
В дневное время, естественный солнечный свет позволяет водителям следить за дорогой. Однако, ночное время становится трудным как для водителя, так и для система обнаружения. Это связано с алгоритмами, основанными на зрении, и некоторыми блокирующими препятствиями.. Поэтому, алгоритмы определения дня и ночи не одинаковы.
Мы обсудим оба из них подробно ниже..
Алгоритмы систем предупреждения о слепых зонах в дневное время:
Обнаружение в дневное время намного проще для алгоритмов, основанных на зрении.. Дневное время приносит с собой некоторую прибыль. Никаких дополнительных перерывов в сигналах нет.. Более того, солнечный свет позволяет легко обнаружить оценку целевого объекта. Шаги, с помощью которых алгоритм помогает обнаружить дневное время, следующие::
- Определите рентабельность инвестиций
- Обработка изображений для обнаружения
- Поиск теней
- Определить границы
- Проверка автомобиля
- Соответствие кандидата
- Поведенческое суждение
Определите рентабельность инвестиций:
Мы также называем ROI зоной обнаружения.. Это область, в которой микроволны могут легко колебаться.. Она также известна как зона тревоги или зона оповещения.. Все системы предупреждения о слепых зонах имеют разную систему рентабельности инвестиций.. По данным ИСО, слепая зона это 3 метров назад и 3 метров до полосы движения транспортного средства.

Однако, большинство идеальных систем слепых зон имеют зону обнаружения намного большую, чем эта.. Некоторые лучшие системы предупреждения слепых зон могут иметь зону обнаружения до 50 м..
Обработка изображений для обнаружения:
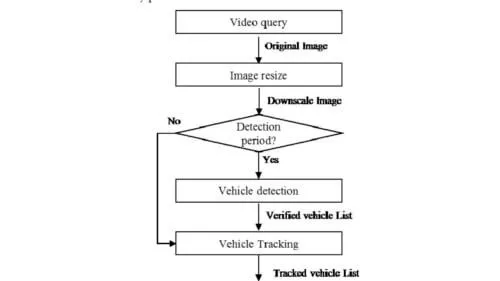
Следующий шаг — обработка изображения для лучшего обнаружения целевого объекта.. Камеры системы предупреждения о слепых зонах безостановочно ведут видеосъемку.. Когда алгоритм заработает, он начинает проверять канал.
Система алгоритмов основана на зрении. Поэтому, использует постоянно снимаемые изображения для наблюдения за транспортными средствами, въезжающими в слепую зону. Более того, алгоритм рисует черно-белое изображение пленки для лучшего обнаружения. Теневые пиксели белые.. В сравнении, горизонтальные края серые. Это помогает системам предупреждения слепых зон отделять элементы окружающей среды..
Мы используем арифметическое выражение, которое помогает нам найти адаптивный порог.. Это улучшает обнаружение теней. Выражение выглядит следующим образом.

Теневой поиск:
Самый простой способ обнаружить транспортное средство — обнаружить его тень под солнцем.. Это избавляет от необходимости сканировать всю машину.. Поиск по теням не только облегчает обнаружение, но и снижает нагрузку как на водителей, так и на системы предупреждения слепых зон.. Это сокращает затраты времени и повышает точность.
Алгоритмы используют несколько подразделов во всей области тревог.. Это значительно упрощает поиск теней.. Кроме того, это также уменьшает срок. Так, для этого процесса, система сначала проверяет каждый пиксель каждого подраздела. Наконец, данные из них вместе помогают в обнаружении транспортных средств.
Определите границы:
Хотя обнаружить тени проще и помогает в обнаружении. Однако, некоторые простые ситуации приводят к неправильному обнаружению. Вечером или утром, тени не прямо под машиной. Солнце образует определенный угол с автомобилем, что приводит к появлению длинных теней..
Установленные причины могут привести к сбою в обнаружении. Поэтому, алгоритм подтверждает границы транспортного средства, используя вертикальные края и среднюю интенсивность.
Проверка автомобиля:
Оба предыдущих метода очень помогают в идентификации автомобиля.. По этой причине, вероятность ложного обнаружения близка к нулю. Однако, подтверждение транспортных средств по-прежнему является важным шагом.
Воздушная заслонка большинства автомобилей имеет горизонтальные края.. Так, для идеальной проверки, ищем горизонтальные ребра. Более того, вертикальные проекции также принимаются во внимание при этом.
Соответствие кандидатов:
Функция сопоставления автомобилей-кандидатов предназначена для обнаружения одного и того же автомобиля в непрерывных кадрах.. Его основная функция — сопоставить отслеживаемый и обнаруженный автомобиль и проверить, совпадают ли они оба или нет..
Первым шагом является поиск ближайшего транспортного средства в следующих кадрах.. Затем с помощью некоторых математических выражений, система обрабатывает высоту, расположение в центральном ряду, и сантиметровый столбик. Наконец, траектория формы. Теперь вы можете хранить, наследовать или обновлять информацию о транспортном средстве.
Поведение:
Есть три условия для поведенческой оценки транспортного средства..
- Относительная поддержка
- Относительное приближение
- Относительная статика
Эти условия помогают определить, насколько велик риск, который транспортное средство представляет для водителя.. Таким образом, это позволяет системе расценивать это как риск и предупреждать водителя..
Обнаружение транспортного средства в ночное время с помощью алгоритмов:
Шаги и механизм обнаружения в ночное время немного отличаются от дневного.. Самая большая причина - свет и солнце.. В отличие от дневного времени, алгоритмы ночного времени используют свет ламп для обнаружения и определения переменных цели. Шаги, с помощью которых он обнаруживает цель, следующие:.
- Определение рентабельности инвестиций
- Извлечение и проверка лампы
- Лампа слежения
- Поведенческое суждение
Определение рентабельности инвестиций:
Окупаемость инвестиций в дневное время не соответствует ночной. Причина в том, что нет солнца. По этой причине, системы используют измененные алгоритмические методы для обнаружения транспортных средств. В основном автомобильные лампы упрощают окупаемость инвестиций в ночное время..
Извлечение и проверка лампы:
Как было сказано ранее, нет света для обработки изображений. Так, фонарики пригодятся. Эти огни являются целями, которые система ищет и обнаруживает.. Более того, алгоритм отражает 1% самая яркая часть рентабельности инвестиций в виде ярких объектов. Поэтому, он их отфильтровывает. К ним в первую очередь относятся уличные фонари и отражение автомобильных фонарей..
Лампа слежения:
Отслеживание лампы возможно только в режиме слежения.. Его основная цель — соединить разные лампы в последовательных рамах экрана.. Имеет точные условия работы. Более того, он может успешно сравнивать высоту объекта в текущем и предыдущем кадрах.
Оценка поведения в ночное время:
Для оценки поведения лампы, информация в столбце гораздо важнее. Причина – движение фонарей. Лампы перемещаются либо справа налево, либо слева направо.. Поэтому, входной параметр решения меняется на индекс столбца.

Каковы факторы обнаружения автомобилей, которые определяют алгоритмы??
Алгоритмы систем предупреждения слепых зон выполняют самые основные и жизненно важные функции.. Любая ошибка в алгоритме приводит к полному отказу обнаружения.. Более того, это также может привести к ложному обнаружению. Так, для обеспечения точного и точного обнаружения, системы используют исключительные алгоритмы и методы.
Каждый алгоритм имеет определенную область знаний.. Поэтому, каждый алгоритм не имеет себе равных в определенной области обнаружения. Некоторые из факторов обнаружения, которые охватывают алгоритмы, следующие:.
- Высота
- Расстояние
- Тени
- Относительная скорость
- Модель движения
- Поведение цели
Вот некоторые из факторов, которые алгоритмы определяют. Однако, имейте в виду, что один алгоритм не может охватить все эти детерминанты. Разные условия требуют разных алгоритмов. Поэтому, выберите алгоритмы, которые подходят вашему режиму вождения.
 Заключение:
Все системы предупреждения слепых зон должны обнаруживать целевой объект для правильного функционирования.. Однако, алгоритмы выводят концепцию обнаружения на новый уровень. Их математические выражения помогают измерить высоту и поведение целевого объекта.. Это помогает в точном, надежный, и быстрое обнаружение цели.
Однако, не каждая система предупреждения о слепых сторонах универсальна. Попробуйте выбрать система слепых зон с теми алгоритмами, которые могли бы работать 24/7 с такой же способностью.
Если у вас есть вопросы, Пожалуйста, свяжитесь с нами!
сопутствующие товары: