序章
死角にある物体からのリスクを軽減することは、ドライバーにとってより安全に方向転換するための 1 つの側面にすぎません。. ドライバーに必要な情報を提供することも重要です。. 結果として, 緊急時に迅速に行動するために, 一部の警告戦略は、ドライバーに特定のデータを提供するために努力を続けています.
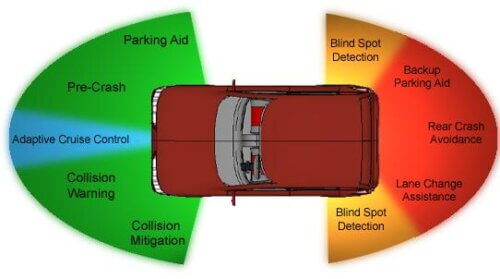
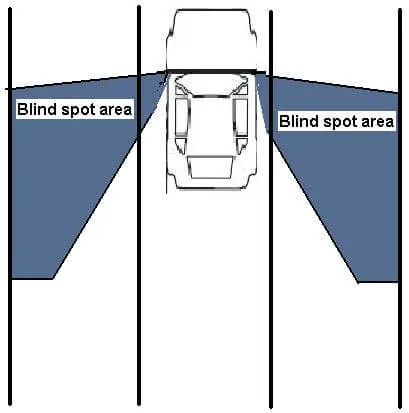
死角とは、バックミラーで捉えられない車両周辺の領域です。. プラス, 完璧なミラーや運転席の位置では、この死角をなくすことはできません. 最も効果的な解決策は何ですか? 近くの車両についてドライバーに警告する自動警告センサー. 安全性を向上させることが重要な必須事項となっています. これらのセンサーは、制限なく道路上のすべてのスポットをカバーするように動作します.
車両を確実に検出する機能は、サイトの安全性と交通制御に大きなメリットをもたらします. 車両検出アプリケーションに適したテクノロジを選択するのは難しい場合があります. したがって, いくつかの要因を考慮する, タスクなど, 目標サイズ, 感知範囲, とセンサーの取り付け. プラス, アプリケーションが主に屋内か屋外か.
さらに, この目的のために導入されたさまざまな技術があります. 現在, 2種類のセンサーが一般的; ミリ波レーダーと超音波センサー. そう, 超音波レーダーとミリ波レーダーの死角監視システムの違いは何ですか? どちらの方がよいですか? この記事では、そのすべてについて説明しました. そう, すべてを知るために読み続けてください!
死角監視システムのセンサー
ブラインドスポットモニターシステム ミリ波レーダーや超音波センサーを利用して死角エリアの車両を検知. これらのセンサーは、リアバンパーの左右の内側にあります。. カメラはサイドミラーのハウジングに配置されています. 超音波レーダーとマイクロ波レーダーの死角監視システムの違いには、レーダーがトンネル内で役立つことが含まれます。. でも, そのような場合、通常、他のセンサーはスタンバイモードになります.
レーダーセンサー
ミリ波レーダーセンサー さまざまな用途があります. それは天気予報で私たちを容易にします, 交通規制, および車載用自動車. 衝突警報やブレーキアシストなどの機能も搭載. 運転支援システムとしてのその他の機能は、アクティブセーフティシステムに向けて進化します.
レーダーセンサーユニットは、ケーブルを介してキャブ内ディスプレイにリンクされています, 可聴音と一連の LED を介してドライバーに危険が近づいていることを警告します。. 既存のリバースアラームとシームレスに統合可能, そのため、危険または人が検出された場合にのみアラームが鳴ります.
利点
- 低エネルギー消費
- 低衝撃設計
- スケーラブルで費用対効果の高いセンサー
- 速い, 弾力性のある, オブジェクト認識のための信頼できるチャープシーケンス変調
- 快適性を向上させる新世代の 4D イメージング レーダー センサー, 安全性, と自動運転
レーダーセンサーとは?
レーダーセンサーは、マイクロ波エコー信号を電気信号に変換するデバイスです. 物体の位置と形状を知ることにより、無線センシング技術を使用して動きを検出します。. レーダーセンサー, 他のセンサーと違って, 光や闇の影響を受けない. ガラスなどの障害物を検出できます。 “見る” 壁を通して.
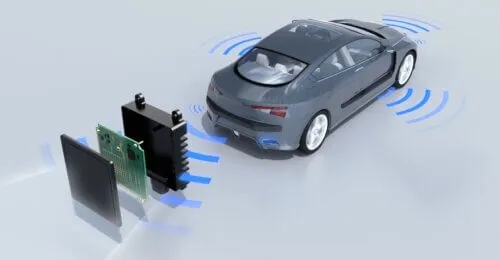
用途の異なる複数のタイプのレーダーセンサーがあります. ここに最も有名なもののいくつかがあります:
ミリ波レーダー
The ミリ波レーダーセンサー の動作周波数を持っています 30 ~300GHz. 放出される電磁波はミリ単位ということです. ミリ波は波長が長いため、赤外線とマイクロ波の両方の性質を持っています。. 波は外からの影響を受けない, さまざまな気候環境に適応できるようにする. その測定方法は細分化されています ミリ波レーダー 2つのモードに.
周波数連続変調波とパルス ドップラーは、最も一般的に使用される手法です。. 産業用および自動車用アプリケーションで広く使用されています. でも, パルスドップラーは軍事用途で一般的です.
パルスモード
パルス方式とは、パルス信号を利用する方法です。. この信号は、レーダー送信機の電圧制御発振器の周波数を変更します. その後, 受信機で送信信号から反射波を分離します. その構造は他のレーダーシステムよりも複雑です. プラス, それは高価です.
周波数変調 (FM) 連続波モード
FM 連続波モード測距は、一般的に使用される方法です。. 2 つのオブジェクト間の距離は、受信信号と送信信号の周波数差によって決まります。. 送信信号と受信信号を組み合わせて、中間周波数信号を生成します。. この中間周波数信号のフーリエ変換 (正確な距離情報を得る).
ドップラーレーダー
ドップラーレーダーはそのようなシステムにあります, 今日の車両に簡単に統合できます. そう, 建物や駐車中の車などの表面で電波を跳ね返します。. レーダー信号が斜めに表面に当たる, その反射を跳ね返す. 信号は角を曲がったところに隠されたオブジェクトに当たり続けます. レーダー信号の一部は、車に取り付けられた検出器に反射します。.
フロントレーダーセンサー
このセンサーは高速を可能にします, 正確, 回復力のあるオブジェクトの検出と追跡. 以下の特徴により, 複雑な交通シナリオに適しています.
- 検出範囲
- 広い視野
- 優れた角度変化
- 新しいチャープ シーケンス変調機能
二人の距離は小さくても, トラックを追い越すオートバイのライダーをセンサーが検出. これらのセンサーは、両方のオブジェクトを確実に識別します. 車両がトンネルに近づいたとき, レーダーは前にオートバイのライダーを見つけることができます. 水平分離性によるものです。, これにより、バイクとトンネル天井の間のスペースを検出できます. これらの特性により、高さを直接測定できます, より良いトラフィック分類, タイヤやパレットなどの潜在的な車線障害物.
レーダーセンサーのしくみ?
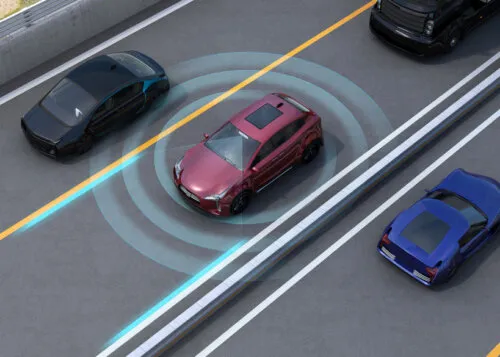
電波が表面に当たると, 彼らは反省します. 波は大気中を容易に透過することができます. レーダーは、さまざまな物体検出アプリケーションで非常に頻繁に使用されています. 車の中, ミリ波レーダーは通常、死角監視に使用されます. レーダーベースのシステムは、電波を使用して動作範囲内の物体を検出し、ドライバーに警告します. 次のコンポーネントは、基本的なレーダー ベースのシステムを構成します。.
レーダーシステム, 最も基本的な形で, 次のサブシステムがあります:
送信機
波形発生器は、増幅器によって駆動される信号を生成します.
導波管
名前が示すように, 彼らはレーダー信号の送信を助けました.
アンテナ
送信エネルギーを宇宙で信号に変換する装置.
レシーバー
信号を検出してキャプチャするために使用されるデバイス.
レーダーセンサーの範囲
自動車用レーダーは、一般的に次のように分類されます。:
- 短距離レーダー – 0.5 に 20 メートル
- 中距離レーダー – 1 に 60 メートル
- 長距離レーダー- 10 に 250 メートル
自動車用レーダーのコスト?
大量に, 従来の自動車用レーダーのコスト $50-100 ユニットあたり, しかし、需要があります $10-30 レーダー. 将来の画像レーダーはより高価になる, からの範囲の価格で $150 単一ユニットの大量生産で $1000 360度セットの場合.
レーダーベースのシステムの利点
- 長距離レーダーシステムは最大で見ることができます 250 数メートル先.
- 死角にある物体を電波で正確に識別しやすくする.
- 動いている物体と静止している物体を区別できる
自動車用レーダー アプリケーションの変調技術で FMCW がリードしている理由?
変調技術はレーダー技術において重要です. パルスレーダーよりも測定時間が短く、ピーク対平均電力比が低い. 個々のターゲットの範囲と速度の情報を同時に測定する必要があります. また, それらは自動車の安全アプリケーションで迅速に更新されます.

77GHz 自動車用レーダー システム
レーダー技術により、3 つの重要なパラメータを簡単に決定できます. 範囲を含みます, 相対速度, と到着方向.
速度と範囲
より高い帯域幅 4 GHzは非常に有利です. 距離分解能と速度分解能が向上します. そのため, 密集したオブジェクトを区別することができます, これは、自動駐車などのアプリケーションで非常に役立ちます.
もう一つの理由 77 GHz の利点は、デバイスのサイズとフォーム ファクターを縮小できることです。そのため、自動車会社にとって非常に望ましいものになっています。. プラス, これらのセンサーを困難な位置に取り付けることができます.
超音波レーダーとミリ波レーダーの死角監視システムの違い
レーダーセンサー
レーダーセンサーは電磁波で動作します. 超音波レーダー, 一方で, 音波を使用して機能を実行する. これは、超音波レーダー センサーとミリ波レーダー センサーの主な違いです。. 超音波とレーダーの死角監視システムの主な違いの 1 つは、レーダー センサーが動きと速度をより正確に検出できることです。.
超音波センサー’ 波は物体に跳ね返り、既知の速度で移動します. レーダー波, 超音波と違って, 素材が表面で反射する際に、素材に対して異なる反応を示す. レーダー センサーは、物体のドップラー効果または波の周波数の変化を検出することにより、物体の速度と方向を計算できます。.
超音波レーダーとミリ波レーダーのもう一つの違い ブラインドスポットモニタリングシステム 絶縁体はミリ波レーダーベースのデバイスに影響を与えないことです. システムは反射物体の表面の影響を受けません.
超音波センサー
超音波センサーは、超音波を使用して 2 つの物体間の距離を測定する非接触測定デバイスです。. このセンサーには超音波を発信する送信機があります. 波が物体に衝突したとき, それらのエネルギーの一部は、エコー信号としてセンサーのレシーバーに反射します。.
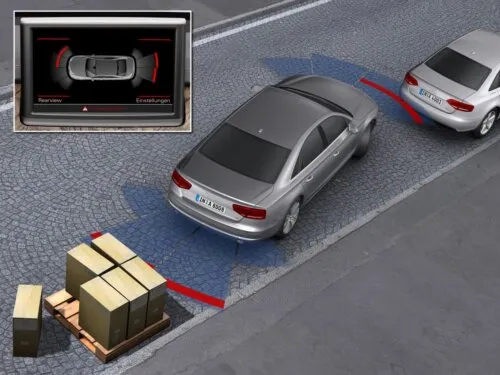
運転中の安全な車線変更を支援する車両支援装置です。. 車両の左右後方および左右サイド ブザー警告インジケータ用の高速周波数センサーを備えています。. これらの警告インジケータは、オブジェクトの存在を警告するために点灯します. これには、死角検出と後進支援が含まれます。. 超音波センサーが車両の側面/後部をプローブして、検出ゾーンの死角にある移動物体を検出します.
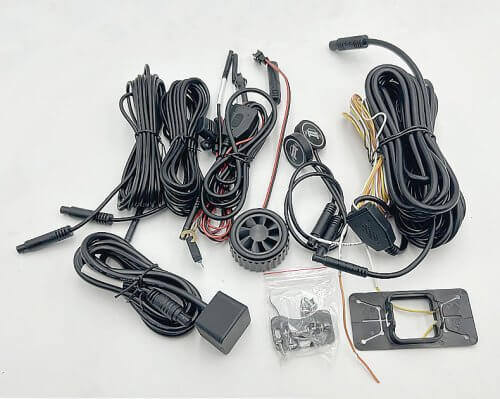
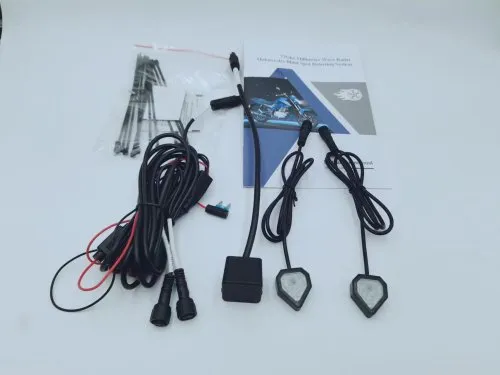
システムはコントロールボックスで構成されています, 2つの超音波センサー, および 2 つのブラインド リージョン モニター. 加えて, ブザーと超音波とパソコンをつなぐワイヤーハーネス.
超音波センサーの物理
超音波センサーは、障害物によって反射される短い超音波インパルスを放出します. その後, エコー信号が受信され、処理されます. 超音波トランスデューサーは、超音波センサーのプラスチックケース内に収納されています. 圧電セラミック素子を含むダイアフラム付きのアルミポットでできています.
ECUはデジタル信号を送信してセンサーに信号を送信します. アルミダイアフラムを方形波で発振させ、 300 の共振周波数で秒 48 kHz. これにより、超音波パルスが放出されます. 約後 900 リラックスの秒, 振動板が障害物からの反射音を受けて振動する. この振動をピエゾセラミック素子がアナログ信号として出力.

超音波測距
超音波センサーは、送信機を通して人間の耳の可聴域よりも高い周波数の波を放出します. 反省後, 受信機は波を得る. 受信と送信の時間差を知ることで車と物体の距離を特定. 最も一般的に使用される周波数は 40kHz です。, 48kHz, そして58kHz. 一般に, 周波数が高いほど、センサーの精度が高くなります. センサーは回折が少なく、指向性が良好です。. 超音波センサーが光線を介して信号を伝播できるようにします. 自動駐車システムや後退レーダーなどの低速運転シナリオでは一般的です.
車の超音波センサー
リアバンパーに搭載された2~4個の超音波センサーが障害物を検知 2 リアソナーの場合は2.5m先まで. ドライバーはブザー音の変化でリアルタイムに車間距離を認識.
超音波特性
超音波センサーは、機械的に互換性のある 3 つのセンサーのバリエーションで利用可能です:
- 検出範囲: 最大. 2.5 m, 分. 15 cm; オブジェクトの存在 6 cm
- 検出範囲: 最大. 4.5 m, 分. 15 cm; オブジェクトの存在 6 cm
- 検出範囲: 最大. 5.5 m, 分. 15 cm; オブジェクトの存在 3 cm
車での超音波センサーの使用
自動車における超音波センサーの主な用途は 3 つあります。. 駐車アプリは、リンクされた車両からの集計データを使用します, 超音波データはそのデータの重要な部分です. コネクテッドカー’ 超音波センサーが近くの空いている駐車スペースを検出. 何百万台もの車両がこの駐車場データと組み合わされて、駐車場の空き状況を完全かつ正確に把握することができます.
超音波センサーは、自動運転車で使用される多くのセンサーの 1 つです。 (の) テクノロジー. 車両の内部超音波センサーは、外部条件を検出できます. この膨大なデータは、自動運転車を支える技術が機能するために必要です. AVアルゴリズムは、リンクされた数百万台の自動車からの超音波センサーデータを使用します.
車両が道路の危険警告を検出してブロードキャストできるようにすることにより、, 超音波センサーのデータを活用する技術. 視力が悪いとき, 超音波センサーは、車が別の車や歩行者に近づきすぎているかどうかを判断できます.
超音波センサーのいくつかの欠点
- 超音波センサーの検出範囲は、移動車両での使用には不十分です.
- 超音波センサーの精度は動作温度によって大きく異なります.
- 曲面や滑らかな表面からの反射を読み取るのは簡単ではありません
- 雨やその他の厳しい気象条件, 雪など, 精度に影響を与える
- 超音波センサーの視野はかなり良いです, しかし、それらの領域に存在するオブジェクトの検出率は低いです
- 生き物や道路標識など多様な存在を検出するのは容易ではない
大気干渉に対してより敏感なセンサーはどれですか?
ミリ波レーダーベースのシステムは環境要因に関係なく正常に動作し続けます. これらの要因には温度が含まれます, 湿度, 雨, 雪, 等. レーダーは耐候性ソリューションです. 近くの作業条件はレーダーベースのシステムに影響しません. ミリ波レーダーの主な利点の 1 つは、さまざまな照明条件で動作できることです。, 夜でも昼でも.
ターゲット材料の誘電率は、レーダー センサーにとって重要な考慮事項です。. 誘電率の低い物質は電磁波を反射しないため、そのまま通過する傾向があります。.
 結論
電子デバイスは、人間の代わりにさまざまなノンストップ タスクを実行できます。. 電子機器が人間よりも好まれる一般的な理由の 1 つは、集中力を失わないため、より速く、より確実に動作できることです。.
監視システムも同じ. 連続測定を行う装置です. センサーの助けを借りて, このタイプの電子機器は、物体に関する物理的情報を測定できます.
ミリ波レーダーセンサーが発する電波, 超音波センサーのような, オブジェクトに跳ね返り、既知の速度で移動する (超音波よりはるかに速い).
レーダーは他の技術よりも安価なだけではありません, しかし、それはまた、より広い範囲のアプリケーションを持っています. これは、カスタマイズされたソフトウェア アルゴリズムの進歩により、実証済みのテクノロジです。. 自動車メーカーにとって最も魅力的な選択肢の 1 つになりつつあります。.
ご不明な点がございましたら, Pls は私達に連絡!
関連製品: