序章
私達はことを知っています 死角警報システム 運転を簡単にする. それらの明白な動作原理は、ターゲットの検出です. でも, ほとんどのドライバーには、それらに関連する共通のクエリがあります. それらはどのように機能しますか? 車両を判断するのに役立つ境界? 良い, アルゴリズムはこれらすべての質問に対する答えです.

ブラインドスポット検出システム 援助のための一連のアルゴリズムを持っている. これらは、システムがいくつかの数値項を正確に測定するのに役立ちます. そう, リスクがある場合、システムがオブジェクトを判断しやすくなります. 結果として, システムは、ドライバーに警告することが重要かどうかをより適切に判断できます.
死角警報システムがどのように機能するかを知ることをお勧めします. これは、製品を上手に使用するのに役立ちます. ブラインドスポットモニタリングシステムでアルゴリズムがどのように機能するかを理解するために読み続けてください.
死角警報システムが機能するために使用するアルゴリズム?
死角衝突警告システムは、その操作に単一のアルゴリズムのみを使用しません. その代わり, 目的とは異なるさまざまなアルゴリズムを使用します. それらの幅広い使用により、システムの検出精度が向上します. さらに, アルゴリズムの助けを借りて, 死角警報システムは、ターゲットオブジェクトの速度と距離をより正確に測定できます.
ほとんどの死角警報システムが使用する主要なアルゴリズムのいくつかは次のとおりです:
- オンラインブースティングアルゴリズム
- オンライン学習アルゴリズム
- リアランプ検出アルゴリズム
- 歩行者検出システム
- マルチ障害物検出協調融合アルゴリズム
- AdTM
- マルチラインCCD
- 逆遠近法マッピング
- エッジ検出アルゴリズム
- スケール不変特徴変換 (SIFT)
- 画像エントロピーの推定
これらのアルゴリズムのいくつかを以下に簡単に説明します:
オンラインブースティングアルゴリズム:
これらのタイプのアルゴリズムは、主に前面オブジェクトの検出用です. このシステムは視覚ベースの検出アルゴリズムです. そう, ノンストップの画像チェックを使用して、前面のハードルを検出します. 他の古いアルゴリズムとは異なり, 複数の分類子が含まれています. これらの分類子は、アルゴリズムが画像内のオブジェクトを検出するのに役立ちます. このシステムは、変化する交通状況に応じて適応します. したがって, 信頼できる検出アルゴリズムと呼ぶこともできます.
さらに, 企業は主に死角警報システムでこのアルゴリズムを使用しています, カメラとスクリーンを含む. 接続が簡単になります.
死角警報システムのOLA:
オンライン学習アルゴリズムには非常に正確な戦術があります. その主な目的は、順番を変えながら検出のエラーを取り除くことです. また、常に観察するビジョンベースのアルゴリズムです.
リアランプ検出:
O'Malley と同盟国は、死角警告システム用にこのアルゴリズムをホストしました. 正しい車両検出に役立つだけでなく、複数の ADAS を持つドライバーにも役立ちます。 (先進運転支援システム).
クルーズコントロールやヘッドライト調光などの機能を自動化します. アルゴリズムが機能するには、多数の条件付き構成要素が必要です. これらはほとんど死角検出キットの中にあります.
- ベイヤーRGBカラーフィルター
- 相補型半導体金属酸化物
- ローコストカメラ
歩行者検知システム:
LiuとFujimaraは、このアルゴリズムを使用して夜間の正確な物体検出を行いました. 死角警報システムが最高の暗視機能を持つのに役立ちます. これは、全体的な価値と信頼性を高めるのにも役立ちます. このアルゴリズムは、形状ベースの発言でオブジェクトを処理します. アルゴリズムは、背景とともに確実に移動していないオブジェクトを拒否します.
さらに, オブジェクトのフレームごとの配列パターン認識でエラーを調べます.
マルチ障害物検出協調融合アルゴリズム:
これは高度なアルゴリズムの1つです. その複雑な動作モードにより、使用密度が高くなりますが、死角警告灯システムに役立ちます. これらのアルゴリズムは、主に高度な死角警報システムに存在します. 複数の凝集カメラとレーザースキャナーが含まれています. それらは、アルゴリズムが死角警告で車の前にある多数の障害物を検出することを容易にします. さらに, 追加のカメラとレーザースキャナー付き, オブジェクトの高さを推測できます, 深さ幅, と距離を細心の注意を払って.
アルゴリズムで使用される検出ビデオフィードは 25 1秒あたりのフレーム数. Labayradeと同盟国は、複数の物体を検出するための死角警告システムに3Dカメラと統合レーザースキャナーを最初に設置した企業です。. レーザースキャナーの使用とともに, 最高の正確さと精度のためにステレオビジョンの原理を使用しています.
AdTM:
これは、車両発見のための最も基本的でありながら重要なアルゴリズムの1つです。. 適応型テンプレートマッチングアルゴリズムは、システムが死角に到着する車両を検出するのに役立ちます. それは超音波のような多くのセンサーを使用します, ヨーレート, および操舵角センサー.
さらに, 死角警報システムがシャドウベースの分類アルゴリズムを介してターゲットを見つけるのに役立ちます. また, 追跡された動作に従って車両を検出します. そのため, エリア内の車両の状態に応じて、さまざまなレベルのリスク検出を構築します. 検出精度が向上します. 今後の車両は他のオブジェクトと比較してより高いレベルを持っています.
マルチラインCCD:
このアルゴリズムは、オブジェクトの高さを見つけるのに大きな役割を果たします. さらに, ピクセルベースのチェック原理で動作します. そう, 正確でリアルタイムの高さ検出値を獲得するのに役立ちます.
このアルゴリズムは通常、カメラや画面のない死角警報システムに存在します. そう, カメラ画像検査を使用していません. それよりも, マルチCCDラインが含まれています. それらの明るさのコントラストは、2次元の授乳フィードを等しく形成します. 車両の検出に役立ちます.
マルチラインCCDは、オブジェクトを見つけるだけでなく、ドライバーにライブフィードを表示します. ヘッドアップディスプレイを使用しています (HUD) ダッシュボードに表示され、ドライバーに車両の位置を知らせます.
逆遠近法マッピング:
IPM には、カメラの調整やモデルベースのオブジェクト検出がありません. これは、死角警報システムが車両がそのエリアに存在するかどうかを検出するのに役立ちます. これは、車両の後方側と車線側の両方で機能する、一般的なモーションベースのオブジェクト検出アルゴリズムです。.
エッジ検出アルゴリズム:
名前が示すように, このアルゴリズムの機能は同じです. オブジェクトのエッジを検出して、オブジェクトがアラーム領域に存在するかどうかを判断します。. そのため, システムが完全に機能するのに役立ちます.
死角警報システムのオプティカルフローアルゴリズムの重要性?
オプティカルフローアルゴリズムは、死角警報システムにとってどういうわけか最も重要なアルゴリズムです。. その理由は、その真の正確な検出能力です. システム内で使用すると、エラーのない検出とアラートが保証されます.
オプティカルフローはビジョンベースのアルゴリズムです. したがって, それはカメラがキャプチャする画像に完全に依存します. でも, デバイスには、ピクセル単位のクラスターの分析も含まれています. これらのピクセルクラスターは、ターゲットオブジェクトの高さを決定するのに役立ちます. したがって、誤ったアラームの可能性を減らします. 死角警告システムにおけるオプティカル フロー アルゴリズムの手順は次のとおりです。.
- ターゲットのパターン認識
- クラスター分析
- クラスターのグループ化
- 基本またはピクセル単位のクラスタリング
- オプティカルフローの正確な検出
- 画像処理.

オプティカルフローアルゴリズムは、死角警報システムに非常に役立ちます. それがシステムに供給する主な利益は次のとおりです;
- トンネルでの活発な活動
- 検出精度の向上
- 誤検出の可能性を最小限に抑える
- 影の検出を防ぎます
- 画像処理により、システムの信頼性と正確性が向上します
オプティカルフロー検出の作用機序は、パターン検出から始まります。. この最初のステップでは, 死角警報システムは、ターゲットオブジェクトの行動パターンを検出します. 次のステップは、クラスターを調べることです. 最後から2番目のステップでは、基本的なピクセル単位のクラスタリングを行います。. 最後のステップで, 正しい検出に役立つ画像検査が開始されます.

アルゴリズムは、車両の昼と夜の時間検出で死角警告システムをどのように支援しますか?
昼間, 自然光がドライバーの道路監視を容易にします. でも, 夜間はドライバーにとっても 検出システム. これは、ビジョンベースのアルゴリズムといくつかのブロッキング障害によるものです. したがって, 昼と夜の検出アルゴリズムは同じではありません.
これらの両方について、以下で詳しく説明します.
昼間の死角警報システムのアルゴリズム:
視覚ベースのアルゴリズムでは、日中の検出がはるかに簡単です. 昼間はそれでいくつかの利益をもたらします. 信号に余分な切れ目はありません. さらに, 日光により、対象物の推定を簡単に検出できます. アルゴリズムが日中の検出に役立つ手順は次のとおりです。:
- ROIを決定する
- 検出のための画像処理
- シャドウ検索
- 境界を決定する
- 車両の検証
- 候補者のマッチング
- 行動判断
ROIを決定する:
検出領域としてROIも指定します. 電子レンジが簡単に振動できる領域です. アラームエリアまたはアラートエリアとも呼ばれます. すべての死角警報システムには異なるROIシステムがあります. ISOによると, 死角エリアは 3 後方にメートルと 3 車両の車線側までメートル.

でも, 理想的な死角システムのほとんどは、これよりはるかに広い検出領域を持っています. いくつかの最高の死角警報システムは、最大50mの検出領域を持つことができます.
検出のための画像処理:
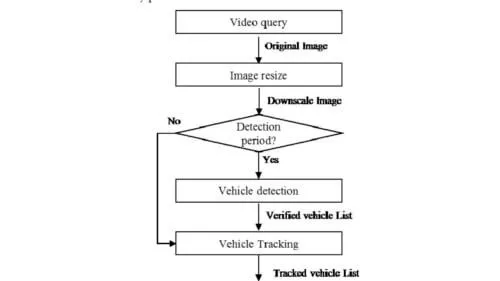
次のステップは、ターゲットオブジェクトをより適切に検出するために画像を処理することです. 死角警報システムのカメラはビデオフィードをノンストップで撮影しています. アルゴリズムが機能するようになったら, フィードのチェックを開始します.
アルゴリズムシステムはビジョンベースです. したがって, 常に撮影された画像を使用して、死角に入る車両を監視します. さらに, アルゴリズムは、より良い検出のために白黒のフィルム画像を描画します. シャドウピクセルは白です. 比較において, 水平方向のエッジは灰色です. 死角警報システムが環境要素を分離するのに役立ちます.
適応しきい値を見つけるのに役立つ算術式を使用します. 影の検出が向上します. 式は次のとおりです。.

シャドウサーチ:
車両を検出する簡単な方法は、太陽の下でその影を検出することです. 車全体をスキャンする手間を省きます. シャドウ検索は、検出を容易にするだけでなく、ドライバーと死角警報システムの両方の作業負荷を軽減します. 時間の消費を減らし、正解率を高めます.
アルゴリズムは、アラーム領域全体でいくつかのサブセクションを使用します. シャドウ検索がはるかに簡単になります. さらに, 制限時間も短縮されます. そう, このプロセスのために, システムは最初にすべてのサブセクションのすべてのピクセルをチェックします. やっと, これらからのデータは一緒に車両検出に役立ちます.
境界を決定する:
影の検出は簡単で、検出に役立ちますが. でも, いくつかの明白な状況は、誤った検出につながります. 夕方または朝, 影は車の真下ではありません. 太陽は車両と一定の角度をなし、長い影になります.
設定された理由により、検出に失敗する可能性があります. したがって, アルゴリズムは、垂直エッジと平均強度を使用して車両の境界を確認します.
車両の検証:
前述の方法は両方とも、車両の識別に大いに役立ちます. そのため, 誤検出の可能性はほぼゼロです. でも, 車両の確認は依然として重要なステップです.
ほとんどの車両のエアダムには水平方向のエッジがあります. そう, 理想的な検証のために, 水平方向のエッジを検索します. さらに, これには垂直方向の投影も考慮されます.
候補マッチング:
候補マッチング車機能は、連続フレームで同じ車を検出するためのものです. その主な機能は、追跡および検出された車両を照合し、これらの両方が同じであるかどうかを確認することです.
最初のステップは、次のフレームで最も近い車両を検索することです. 次に、いくつかの数式で, システムは高さを処理します, 中央列の位置, とセンチメートルの列. やっと, 軌道形態. 今、あなたは保存することができます, 車両情報を継承または更新する.
行動判断:
車両の行動判断には3つの条件があります.
- 相対的な裏付け
- 相対的な接近
- 相対静的
これらの条件は、車両がドライバーにもたらすリスクの大きさを特定するのに役立ちます. したがって、システムはそれをリスクと判断し、ドライバーに警告することができます.
アルゴリズムによる車両の夜間検出:
夜間検出の手順とメカニズムは、日中とは少し異なります. その最大の理由は光と太陽です. 日中とは異なり, 夜間のアルゴリズムは、ランプライトを使用してターゲットの変数を検出および決定します. ターゲットを検出する手順は次のとおりです。.
- ROIの決定
- ランプの抽出と検証
- ランプ追跡
- 行動判断
ROIの決定:
昼間のROIは夜には適していません. その理由は太陽がないからです. そのため, システムは、変更されたアルゴリズム手法を使用して車両を検出します. ほとんどの場合、車のランプは夜間のROIを簡素化します.
ランプの抽出と検証:
前に言ったように, 画像処理用のライトはありません. そう, ランプライトが重宝します. これらのライトは、システムが検索および検出するターゲットです。. さらに, アルゴリズムは 1% 明るいオブジェクトとしてのROIの最も明るい部分. したがって, それらを除外します. これらには主に街灯と車のランプの反射が含まれます.
ランプ追跡:
ランプ追跡は追跡モードでのみ可能です. その主な目的は、シリアルスクリーンフレーム内の異なるランプ間で接続を確立することです. 正確な作業条件があります. さらに, 現在のフレームと前のフレームのオブジェクトの高さを正常に比較できます.
夜間の行動判断:
ランプ動作判定用, 列情報ははるかに重要です. その理由はランプの動きです. ランプは右から左または左から右に移動します. したがって, 判定入力パラメータが列インデックスに変わります.

アルゴリズムが決定する車の検出の要因は何ですか?
死角警報システムのアルゴリズムは、最も基本的で重要な機能を実行します. アルゴリズムにエラーがあると、検出が完全に失敗します。. さらに, また、誤検出につながる可能性があります. そう, 正確で正確な検出を確実にするため, システムは例外的なアルゴリズムと技術を使用しています.
すべてのアルゴリズムには特定の専門分野があります. したがって, すべてのアルゴリズムは、特定の検出分野で比類のないものです. アルゴリズムがカバーする検出要素のいくつかは次のとおりです.
- 身長
- 距離
- 影
- 相対速度
- 動きのパターン
- ターゲットの動作
これらは、アルゴリズムが決定する要因の一部です. でも, 1つのアルゴリズムでこれらすべての決定要因をカバーできるわけではないことに注意してください. 条件が異なれば、必要なアルゴリズムも異なります。. したがって, 運転ルーチンに適したアルゴリズムを選択してください.
 結論:
すべての死角警報システムは、適切に機能するためにターゲットオブジェクトを検出する必要があります. でも, アルゴリズムは、検出の概念を新しいレベルに引き上げます. それらの数式は、ターゲットオブジェクトの高さと動作を測定するのに役立ちます. 正確に役立ちます, 信頼性のある, ターゲットの迅速な検出.
でも, すべてのブラインドサイド警告システムが普遍的であるとは限りません. を選択してみてください ブラインドスポットシステム 動作する可能性のあるアルゴリズムを使用 24/7 同じ機能で.
ご不明な点がございましたら, Pls は私達に連絡!
関連製品: