introduzione
Lo sappiamo sistemi di allerta per punti ciechi rendere la guida facile. Il loro ovvio principio operativo è il rilevamento del bersaglio. Tuttavia, la maggior parte dei driver ha una query comune ad essi correlata. Come funzionano? Quali limiti li aiutano a giudicare un veicolo? Bene, gli algoritmi sono le risposte a tutte queste domande.

Sistemi di rilevamento degli angoli ciechi avere una serie di algoritmi di aiuto. Questi aiutano il sistema a misurare esattamente diversi termini numerici. Così, diventa più facile per il sistema giudicare l'oggetto se è un rischio. Di conseguenza, il sistema può decidere meglio se è fondamentale allarmare o meno il conducente.
È meglio sapere come funzionano i sistemi di avviso di punti ciechi. Questo ti aiuterà a usare bene il prodotto. Continua a leggere per scoprire come funzionano gli algoritmi in un sistema di monitoraggio dei punti ciechi.
Quali algoritmi utilizzano i sistemi di avviso di punti ciechi per il funzionamento?
Qualsiasi sistema di avviso di collisione per punti ciechi non utilizza un solo algoritmo per il suo funzionamento. Invece, utilizza vari algoritmi per scopi diversi. Il loro ampio utilizzo aumenta la precisione di rilevamento di un sistema. Inoltre, con l'ausilio di algoritmi, i sistemi di avviso di punti ciechi possono misurare la velocità e la distanza degli oggetti target in modo più accurato.
Alcuni degli algoritmi chiave utilizzati dalla maggior parte dei sistemi di avviso di punti ciechi sono i seguenti:
- Algoritmi di potenziamento online
- Algoritmi di apprendimento online
- L'algoritmo di rilevamento della luce posteriore
- Sistema di rilevamento dei pedoni
- Algoritmo di fusione cooperativa per il rilevamento di ostacoli multipli
- AdTM
- CCD multilinea
- Mappatura in prospettiva inversa
- Algoritmo di rilevamento dei bordi
- Trasformazione di feature invarianti in scala (VAGLIARE)
- Stima dell'entropia dell'immagine
Alcuni di questi algoritmi sono brevemente spiegati di seguito:
Algoritmi di potenziamento online:
Questi tipi di algoritmi sono principalmente per il rilevamento di oggetti frontali. Questo sistema è un algoritmo di rilevamento basato sulla visione. Così, utilizza il controllo continuo delle immagini per rilevare gli ostacoli sulla parte anteriore. A differenza di altri vecchi algoritmi, include più classificatori. Questi classificatori aiutano l'algoritmo a rilevare gli oggetti nelle immagini. Questo sistema si adatta alle mutevoli condizioni del traffico. Perciò, possiamo anche riferirci ad esso come un algoritmo di rilevamento affidabile.
Inoltre, le aziende utilizzano questo algoritmo principalmente nei sistemi di avviso di punti ciechi, comprese telecamere e schermi. Rende più facile la connessione.
OLA per sistemi di avviso di angolo cieco:
L'algoritmo di apprendimento online ha una tattica molto precisa. Il suo obiettivo principale è rimuovere eventuali errori di rilevamento durante il turno. È anche un algoritmo basato sulla visione con osservazione costante.
Rilevamento luci posteriori:
O'Malley e alleati hanno ospitato questo algoritmo per i sistemi di avviso di punti ciechi. Non solo aiuta nel rilevamento corretto del veicolo, ma aiuta anche i conducenti con diversi ADAS (sistema avanzato di assistenza alla guida).
Automatizza le funzioni come il controllo automatico della velocità e l'oscuramento dei fari. L'algoritmo richiede numerosi costituenti condizionali per funzionare. Questi sono per lo più all'interno di un kit di rilevamento di punti ciechi.
- Filtro colore RGB Bayer
- Ossido di metallo semiconduttore complementare
- Una fotocamera a basso costo
Sistema di rilevamento dei pedoni:
Liu e Fujimara hanno utilizzato questo algoritmo per il rilevamento esatto degli oggetti di notte. Aiuta i sistemi di avviso di punti ciechi ad avere la migliore visione notturna. Ciò contribuisce anche ad aumentarne il valore e l'affidabilità complessivi. Questo algoritmo corteggia gli oggetti su osservazioni basate sulla forma. L'algoritmo rifiuta gli oggetti che non si muovono in modo affidabile con lo sfondo.
Inoltre, esamina l'errore con il riconoscimento del modello in serie fotogramma per fotogramma degli oggetti.
Algoritmo di fusione cooperativa di rilevamento multi-ostacolo:
È uno degli algoritmi avanzati. Le sue complesse modalità di lavoro lo rendono denso da usare ma utile per i sistemi di segnalazione di punti ciechi. Questi algoritmi sono per lo più presenti nei sistemi avanzati di avviso di punti ciechi. Contiene più fotocamere coese e scanner laser. Consentono all'algoritmo di rilevare facilmente numerosi ostacoli davanti alle auto con avvisi di angoli ciechi. Inoltre, con fotocamere e scanner laser aggiuntivi, può indovinare l'altezza dell'oggetto, larghezza di profondità, e distanza con grande cura.
Il feed video di rilevamento utilizzato dall'algoritmo è 25 fotogrammi al secondo. Labayrade e i suoi alleati sono stati i primi a installare le telecamere 3D e gli scanner laser uniti sui sistemi di avviso di punti ciechi per il rilevamento di più oggetti. Insieme all'uso di scanner laser, utilizza il principio della visione stereo per la massima esattezza e precisione.
AdTM:
È uno degli algoritmi più basilari ma vitali per la scoperta di veicoli. Un algoritmo di corrispondenza del modello adattivo aiuta il sistema a rilevare i veicoli che arrivano negli angoli ciechi. Utilizza molti sensori come gli ultrasuoni, tasso di imbardata, e sensori dell'angolo di sterzata.
Inoltre, aiuta i sistemi di allerta dei punti ciechi a trovare obiettivi attraverso algoritmi di classificazione basati sull'ombra. Anche, individua i veicoli in base al loro comportamento tracciato. Per tale motivo, costruisce diversi livelli di rilevamento del rischio in base allo stato dei veicoli all'interno dell'area. Aumenta la precisione del rilevamento. I veicoli in arrivo hanno un livello superiore rispetto ad altri oggetti.
CCD multilinea:
Questo algoritmo ha un ruolo importante nel trovare l'altezza dell'oggetto. Inoltre, funziona secondo il principio del controllo basato sui pixel. Così, aiuta a guadagnare un valore di rilevamento dell'altezza preciso e in tempo reale.
Questo algoritmo è normalmente presente nei sistemi di avviso di angolo cieco senza telecamera o schermo. Così, non utilizza l'ispezione dell'immagine della telecamera. Piuttosto, contiene più linee CCD. Un contrasto della loro luminosità forma ugualmente un mangime per allattamento bidimensionale. Aiuta nel rilevamento dei veicoli.
Il CCD multilinea non solo individua gli oggetti, ma mostra il feed in tempo reale al conducente. Utilizza un display head-up (HUD) presente sul cruscotto per informare il conducente sulla posizione del veicolo.
Mappatura in prospettiva inversa:
L'IPM è privo di messa a punto della telecamera o rilevamento di oggetti basato su modello. Aiuta i sistemi di avviso degli angoli ciechi a rilevare se un veicolo è presente o meno nell'area. Si tratta di un algoritmo generale di rilevamento degli oggetti basato sul movimento che funziona sia sul lato posteriore che su quello della corsia di un veicolo.
Algoritmo di rilevamento dei bordi:
Come dice il nome, la funzione di questo algoritmo è la stessa. Rileva i bordi di un oggetto per giudicare se è presente o meno nell'area di allarme. Per tale motivo, aiuta il sistema a funzionare perfettamente.
Quanto è importante l'algoritmo del flusso ottico per i sistemi di avviso di punti ciechi?
L'algoritmo del flusso ottico è in qualche modo l'algoritmo più vitale per i sistemi di avviso di punti ciechi. Il motivo è la sua vera ed esatta capacità di rilevamento. Il suo utilizzo all'interno del sistema garantisce un rilevamento e un avviso privi di errori.
Il flusso ottico è un algoritmo basato sulla visione. Perciò, dipende interamente dalle immagini catturate dalla fotocamera. Tuttavia, il dispositivo contiene anche un'analisi dei cluster pixel. Questi cluster di pixel aiutano a decidere l'altezza dell'oggetto di destinazione. Quindi riduce le possibilità di falsi allarmi. I passaggi dell'algoritmo di flusso ottico nei sistemi di avviso di punti ciechi sono i seguenti.
- Riconoscimento del modello del bersaglio
- Analisi dei cluster
- Raggruppamento di cluster
- Clustering di base o basato su pixel
- Rilevamento accurato del flusso ottico
- Elaborazione delle immagini.

L'algoritmo del flusso ottico è davvero vantaggioso per i sistemi di avviso di punti ciechi. I principali vantaggi che fornisce ai sistemi sono i seguenti;
- Robusta attività in galleria
- Migliore precisione di rilevamento
- Ridurre al minimo le possibilità di falso rilevamento
- Impedisce il rilevamento delle ombre
- La gestione delle immagini rende il sistema affidabile e preciso
Il meccanismo d'azione del rilevamento del flusso ottico inizia con il rilevamento del pattern. In questo primo passo, i sistemi di allerta per punti ciechi rilevano un modello comportamentale dell'oggetto bersaglio. Il passaggio successivo consiste nell'esaminare i cluster. Il penultimo passaggio prevede il clustering di base in termini di pixel. Nel passaggio finale, inizia l'ispezione dell'immagine che aiuta nel rilevamento corretto.

In che modo gli algoritmi aiutano i sistemi di avviso di punti ciechi nel rilevamento di veicoli diurni e notturni?
Durante il giorno, la luce solare naturale rende facile per i conducenti monitorare la strada. Tuttavia, la notte diventa difficile sia per il conducente che per il sistema di rilevamento. È dovuto agli algoritmi basati sulla visione e ad alcuni ostacoli di blocco. Perciò, gli algoritmi di rilevamento giorno e notte non sono gli stessi.
Discuteremo entrambi in dettaglio di seguito.
Algoritmi dei sistemi di allerta per punti ciechi diurni:
Il rilevamento diurno è molto più semplice per gli algoritmi basati sulla visione. Il giorno porta con sé dei profitti. Non ci sono interruzioni extra nei segnali. Inoltre, la luce solare rende facile rilevare la stima dell'oggetto target. I passaggi attraverso i quali l'algoritmo aiuta il rilevamento diurno sono i seguenti:
- Determina il ROI
- Elaborazione delle immagini per il rilevamento
- Ricerca dell'ombra
- Determina i confini
- Verifica del veicolo
- Corrispondenza dei candidati
- Giudizio del comportamento
Determina il ROI:
Chiamiamo anche ROI come area di rilevamento. È l'area sotto la quale le microonde possono oscillare facilmente. È anche noto come area di allarme o area di allerta. Tutti i sistemi di avviso di punti ciechi hanno un sistema ROI diverso. Secondo l'ISO, l'area del punto cieco è 3 metri sul retro e 3 metri dal lato della corsia del veicolo.

Tuttavia, la maggior parte dei sistemi di punti ciechi ideali hanno aree di rilevamento molto più grandi di questa. Alcuni dei migliori sistemi di avviso di punti ciechi possono avere un'area di rilevamento fino a 50 m.
Elaborazione delle immagini per il rilevamento:
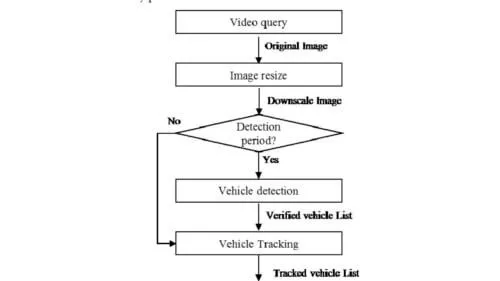
Il passaggio successivo consiste nell'elaborazione dell'immagine per rilevare meglio l'oggetto di destinazione. Le telecamere dei sistemi di allerta degli angoli ciechi stanno riprendendo il feed video senza interruzioni. Una volta che l'algoritmo è funzionante, inizia a controllare il feed.
Il sistema dell'algoritmo è basato sulla visione. Perciò, utilizza immagini costantemente acquisite per monitorare i veicoli che entrano nell'area cieca. Inoltre, l'algoritmo disegna un'immagine di pellicola in bianco e nero per un migliore rilevamento. I pixel dell'ombra sono bianchi. In confronto, i bordi orizzontali sono grigi. Aiuta i sistemi di avviso dei punti ciechi a separare gli elementi ambientali.
Usiamo un'espressione aritmetica che ci aiuta a trovare una soglia adattativa. Migliora il rilevamento delle ombre. L'espressione è la seguente.

Ricerca nell'ombra:
Un modo semplice per rilevare il veicolo è rilevare la sua ombra sotto il sole. Risparmia il pasticcio di scansionare l'intera macchina. La ricerca delle ombre non solo aiuta a rilevare facilmente, ma riduce il carico di lavoro sia sui conducenti che sui sistemi di avviso degli angoli ciechi. Riduce il consumo di tempo e aumenta il tasso di precisione.
Gli algoritmi utilizzano diverse sottosezioni nell'intera area degli allarmi. Rende molto più semplice la ricerca delle ombre. Inoltre, riduce anche il limite di tempo. Così, per questo processo, il sistema prima controlla ogni pixel di ogni sottosezione. Infine, i dati di questi insieme aiutano nel rilevamento del veicolo.
Determina i confini:
Sebbene il rilevamento delle ombre sia più semplice e aiuti nel rilevamento. Tuttavia, alcune semplici situazioni portano a un rilevamento errato. La sera o la mattina, le ombre non sono proprio sotto l'auto. Il sole forma una certa angolazione con il veicolo che si traduce in lunghe ombre.
Impostare i motivi può causare un errore nel rilevamento. Perciò, l'algoritmo conferma i confini del veicolo utilizzando bordi verticali e intensità media.
Verifica del veicolo:
Entrambi i metodi precedenti aiutano molto nell'identificazione del veicolo. Per tale motivo, le possibilità di falsi rilevamenti sono prossime allo zero. Tuttavia, la conferma dei veicoli è ancora un passaggio cruciale.
La diga d'aria della maggior parte dei veicoli ha bordi orizzontali. Così, per la verifica ideale, cerchiamo i bordi orizzontali. Inoltre, anche le proiezioni verticali sono prese in considerazione per questo.
Corrispondenza dei candidati:
La funzione di auto di corrispondenza candidata serve a rilevare la stessa auto in frame continui. La sua caratteristica principale è abbinare il veicolo tracciato e rilevato e verificare se entrambi sono uguali o meno.
Il primo passo è cercare il veicolo più vicino nei frame successivi. Poi con alcune espressioni matematiche, il sistema elabora l'altezza, posizione della riga centrale, e colonna centimetrica. Infine, si forma la traiettoria. Ora puoi archiviare, ereditare o aggiornare le informazioni sul veicolo.
Giudizio sul comportamento:
Ci sono tre condizioni per il giudizio comportamentale di un veicolo.
- Supporto relativo
- Approccio relativo
- Statico relativo
Queste condizioni aiutano a identificare l'entità del rischio che il veicolo rappresenta per il conducente. Pertanto consente al sistema di giudicarlo come un rischio e allarmare il conducente.
Rilevamento notturno del veicolo con algoritmi:
I passaggi e il meccanismo di rilevamento notturno sono leggermente diversi da quelli diurni. La sua ragione principale è la luce e il sole. A differenza del giorno, gli algoritmi di notte utilizzano le luci delle lampade per rilevare e determinare le variabili del bersaglio. I passaggi attraverso i quali rileva il target sono i seguenti.
- Determinazione del ROI
- Estrazione e verifica della lampada
- Monitoraggio della lampada
- Giudizio comportamentale
Determinazione del ROI:
Il ROI per il giorno non è adatto per la notte. Il motivo è che non c'è il sole. Per tale motivo, i sistemi utilizzano metodi algoritmici modificati per rilevare i veicoli. Per lo più le luci dell'auto semplificano il ROI di notte.
Estrazione e verifica della lampada:
Come detto prima, non c'è luce per la gestione delle immagini. Così, le luci della lampada sono utili. Queste luci sono gli obiettivi che il sistema ricerca e rileva. Inoltre, l'algoritmo riflette il 1% parte più luminosa della ROI come oggetti luminosi. Perciò, li filtra. Questi includono principalmente i lampioni e il riflesso dei lampioni delle automobili.
Monitoraggio della lampada:
L'inseguimento della lampada è possibile solo in modalità di rilevamento. Il suo scopo principale è quello di effettuare connessioni tra diverse lampade in frame di schermi seriali. Ha condizioni di lavoro esatte. Inoltre, può confrontare con successo l'altezza dell'oggetto nei frame presenti e precedenti.
Giudizio del comportamento per la notte:
Per il giudizio sul comportamento della lampada, le informazioni sulla colonna sono molto più importanti. Il motivo è il movimento delle lampade. Le lampade si spostano da destra a sinistra o da sinistra a destra. Perciò, il parametro di input del giudizio cambia nell'indice della colonna.

Quali sono i fattori di rilevamento di un'auto determinati dagli algoritmi?
Gli algoritmi dei sistemi di avviso di punti ciechi svolgono le funzioni più basilari e vitali. Qualsiasi errore nell'algoritmo comporta il completo fallimento del rilevamento. Inoltre, può anche portare a false rilevazioni. Così, per garantire un rilevamento accurato e preciso, i sistemi utilizzano algoritmi e tecniche eccezionali.
Ogni algoritmo ha un campo di competenza specifico. Perciò, ogni algoritmo è impareggiabile in uno specifico campo di rilevamento. Alcuni dei fattori di rilevamento coperti dagli algoritmi sono i seguenti.
- Altezza
- Distanza
- Ombre
- Velocità relativa
- Modello Di Movimento
- Comportamento del bersaglio
Questi sono alcuni dei fattori determinati dagli algoritmi. Tuttavia, tieni presente che un singolo algoritmo non può coprire tutti questi determinanti. Condizioni diverse richiedono algoritmi diversi. Perciò, scegli gli algoritmi più adatti alla tua routine di guida.
 Conclusione:
Tutti i sistemi di avviso di punti ciechi devono rilevare l'oggetto bersaglio per il corretto funzionamento. Tuttavia, gli algoritmi portano il concetto di rilevamento a un nuovo livello. Le loro espressioni matematiche aiutano a misurare l'altezza e il comportamento dell'oggetto target. Aiuta nella precisione, affidabile, e rapido rilevamento del bersaglio.
Tuttavia, non tutti i sistemi di avviso lato cieco sono universali. Prova a scegliere il sistema di punti ciechi con quegli algoritmi che potrebbero funzionare 24/7 con la stessa capacità.
Se hai qualche domanda, contattaci!
prodotti correlati: