Introduction
Nous savons que systèmes d'avertissement d'angle mort faciliter la conduite. Leur principe de fonctionnement évident est la détection de cible. Cependant, la plupart des conducteurs ont une requête commune à leur sujet. Comment travaillent-ils? Quelles limites les aident à juger un véhicule? Bien, les algorithmes sont les réponses à toutes ces questions.

Systèmes de détection d'angle mort disposer d'un ensemble d'algorithmes d'aide. Ceux-ci aident le système à mesurer exactement plusieurs termes numériques. Alors, il devient plus facile pour le système de juger l'objet s'il présente un risque. Par conséquent, le système peut mieux décider s'il est crucial d'alarmer le conducteur ou non.
Il est préférable de savoir comment fonctionnent les systèmes d'avertissement d'angle mort. Cela vous aidera à bien utiliser le produit. Continuez à lire pour comprendre comment les algorithmes fonctionnent dans un système de surveillance des angles morts.
Quels algorithmes les systèmes d'avertissement d'angle mort utilisent-ils pour fonctionner ??
Tout système d'avertissement de collision dans l'angle mort n'utilise pas un seul algorithme pour son fonctionnement. À la place, il utilise divers algorithmes à des fins différentes. Leur large utilisation augmente la précision de détection d'un système. En outre, à l'aide d'algorithmes, les systèmes d'avertissement d'angle mort peuvent mesurer la vitesse et la distance des objets cibles avec plus de précision.
Certains des algorithmes clés utilisés par la plupart des systèmes d'avertissement d'angle mort sont les suivants:
- Algorithmes de boost en ligne
- Algorithmes d'apprentissage en ligne
- L'algorithme de détection des feux arrière
- Système de détection des piétons
- Algorithme de fusion coopérative de détection d'obstacles multiples
- AdMC
- CCD multiligne
- Cartographie en perspective inversée
- Algorithme de détection des contours
- Transformation de caractéristique invariante à l'échelle (TAMISER)
- Estimation de l'entropie de l'image
Certains de ces algorithmes sont brièvement expliqués ci-dessous:
Algorithmes de boost en ligne:
Ces types d'algorithmes sont principalement destinés à la détection d'objets frontaux. Ce système est un algorithme de détection basé sur la vision. Alors, il utilise une vérification d'image continue pour détecter les obstacles à l'avant. Contrairement à d'autres anciens algorithmes, il comprend plusieurs classificateurs. Ces classificateurs aident l'algorithme à détecter les objets dans les images. Ce système s'adapte en fonction de l'évolution des conditions de circulation. Par conséquent, on peut aussi s'y référer comme un algorithme de détection fiable.
En outre, les entreprises utilisent cet algorithme principalement dans les systèmes d'avertissement d'angle mort, y compris les caméras et les écrans. Il facilite la connexion.
OLA pour les systèmes d'avertissement d'angle mort:
L'algorithme d'apprentissage en ligne a une tactique très précise. Son objectif principal est de supprimer toute erreur de détection lors d'un virage. C'est aussi un algorithme basé sur la vision avec observation constante.
Détection des feux arrière:
O'Malley et ses alliés ont hébergé cet algorithme pour les systèmes d'avertissement d'angle mort. Il aide non seulement à la détection correcte du véhicule, mais aide également les conducteurs avec plusieurs ADAS (système avancé d'aide à la conduite).
Il automatise les fonctionnalités telles que le régulateur de vitesse et la gradation des phares. L'algorithme nécessite de nombreux constituants conditionnels pour fonctionner. Ceux-ci sont principalement à l'intérieur d'un kit de détection d'angle mort.
- Filtre couleur RVB Bayer
- Oxyde métallique semi-conducteur complémentaire
- Une caméra à petit prix
Système de détection des piétons:
Liu et Fujimara ont utilisé cet algorithme pour la détection exacte d'objets la nuit. Il aide les systèmes d'avertissement d'angle mort à avoir la meilleure vision nocturne. Cela contribue également à augmenter sa valeur globale et sa fiabilité. Cet algorithme courtise les objets sur des remarques basées sur la forme. L'algorithme rejette les objets qui ne se déplacent pas de manière fiable avec l'arrière-plan.
En outre, il examine l'erreur avec la reconnaissance de formes en réseau image par image d'objets.
Algorithme de fusion coopérative de détection d'obstacles multiples:
C'est l'un des algorithmes avancés. Ses modes de travail complexes le rendent dense à utiliser mais utile pour les systèmes d'avertissement d'angle mort. Ces algorithmes sont principalement présents dans les systèmes avancés d'avertissement d'angle mort. Il contient plusieurs caméras cohésives et scanners laser. Ils permettent à l'algorithme de détecter facilement de nombreux obstacles devant les voitures avec des avertissements d'angle mort. En outre, avec des caméras supplémentaires et des scanners laser, il peut deviner la hauteur de l'objet, profondeur largeur, et à distance avec grand soin.
Le flux vidéo de détection utilisé par l'algorithme est 25 images par seconde. Labayrade et ses alliés ont été les premiers à installer les caméras 3D et les scanners laser unis sur les systèmes d'avertissement d'angle mort pour la détection d'objets multiples. Parallèlement à l'utilisation de scanners laser, il utilise le principe de vision stéréo pour une exactitude et une précision maximales.
AdMC:
C'est l'un des algorithmes les plus basiques mais vitaux pour la découverte de véhicules. Un algorithme de correspondance de modèle adaptatif aide le système à détecter les véhicules arrivant dans les angles morts. Il utilise de nombreux capteurs comme les ultrasons, taux de lacet, et capteurs d'angle de braquage.
En outre, il aide les systèmes d'avertissement d'angle mort à trouver des cibles grâce à des algorithmes de classification basés sur l'ombre. Aussi, il repère les véhicules en fonction de leur comportement tracé. Pour cette raison, il construit différents niveaux de détection des risques en fonction de l'état des véhicules à l'intérieur de la zone. Il augmente la précision de la détection. Les véhicules à venir ont un niveau plus élevé par rapport aux autres objets.
CCD multiligne:
Cet algorithme a un rôle majeur dans la recherche de la hauteur de l'objet. En outre, il fonctionne sur le principe de vérification basé sur les pixels. Alors, il aide à générer une valeur de détection de hauteur précise et en temps réel.
Cet algorithme est généralement présent dans les systèmes d'avertissement d'angle mort sans caméra ni écran. Alors, il n'utilise pas l'inspection d'image par caméra. Plutôt, il contient plusieurs lignes CCD. Un contraste de leur luminosité forme également un aliment d'allaitement bidimensionnel. Il aide à la détection des véhicules.
Le CCD multi-lignes non seulement repère les objets, mais montre également le flux en direct au conducteur. Il utilise un affichage tête haute (HUD) présent sur le tableau de bord pour informer le conducteur de la localisation du véhicule.
Cartographie en perspective inversée:
L'IPM est exempt de réglage de caméra ou de détection d'objet basée sur un modèle. Il aide les systèmes d'avertissement d'angle mort à déterminer si un véhicule est présent ou non dans la zone. Il s'agit d'un algorithme général de détection d'objets basé sur le mouvement qui fonctionne à la fois à l'arrière et sur les côtés d'un véhicule..
Algorithme de détection des contours:
Comme son nom l'indique, la fonction de cet algorithme est la même. Il détecte les bords d'un objet pour juger s'il est présent ou non dans la zone d'alarme. Pour cette raison, cela aide le système à fonctionner parfaitement.
Quelle est l'importance de l'algorithme de flux optique pour les systèmes d'avertissement d'angle mort?
L'algorithme de flux optique est en quelque sorte l'algorithme le plus vital pour les systèmes d'avertissement d'angle mort. La raison en est sa capacité de détection vraie et exacte. Son utilisation à l'intérieur du système garantit une détection et une alerte sans erreur.
Le flux optique est un algorithme basé sur la vision. Par conséquent, cela dépend entièrement des images que la caméra capture. Cependant, l'appareil contient également une analyse des clusters par pixel. Ces groupes de pixels aident à décider de la hauteur de l'objet cible. Cela réduit donc les risques de fausses alarmes. Les étapes de l’algorithme de flux optique dans les systèmes d’avertissement d’angle mort sont les suivantes.
- Reconnaissance de formes de la cible
- Analyse des clusters
- Regroupement de clusters
- Clustering de base ou par pixel
- Détection précise du flux optique
- Traitement d'image.

L'algorithme de flux optique est vraiment bénéfique pour les systèmes d'avertissement d'angle mort. Les gains majeurs qu'il fournit aux systèmes sont les suivants;
- Activité robuste dans les tunnels
- Meilleure précision de détection
- Minimiser les risques de fausse détection
- Empêche la détection des ombres
- La gestion des images rend le système fiable et précis
Le mécanisme d'action de la détection de flux optique commence par la détection de modèle. Dans cette première étape, les systèmes d'avertissement d'angle mort détectent un modèle de comportement de l'objet cible. L'étape suivante consiste à examiner les clusters. L'avant-dernière étape concerne le regroupement de base par pixel. Dans la dernière étape, l'inspection de l'image démarre, ce qui facilite la détection correcte.

Comment les algorithmes aident-ils les systèmes d'avertissement d'angle mort dans la détection de jour et de nuit des véhicules?
Pendant le jour, la lumière naturelle du soleil permet aux conducteurs de surveiller facilement la route. Cependant, la nuit devient difficile à la fois pour le conducteur et le système de détection. Cela est dû aux algorithmes basés sur la vision et à certains obstacles bloquants. Par conséquent, les algorithmes de détection jour et nuit ne sont pas les mêmes.
Nous allons discuter de ces deux en détail ci-dessous.
Algorithmes des systèmes d'avertissement d'angle mort de jour:
La détection diurne est beaucoup plus facile pour les algorithmes basés sur la vision. La journée apporte des bénéfices avec elle. Il n'y a pas de pause supplémentaire dans les signaux. En outre, la lumière du soleil facilite la détection de l'estimation de l'objet cible. Les étapes par lesquelles l'algorithme aide à la détection diurne sont les suivantes:
- Déterminer le retour sur investissement
- Traitement d'image pour la détection
- Recherche d'ombre
- Déterminer les limites
- Vérification du véhicule
- Jumelage des candidats
- Jugement comportemental
Déterminer le retour sur investissement:
Nous nommons également ROI comme zone de détection. C'est la zone sous laquelle les micro-ondes peuvent facilement osciller. Elle est également appelée zone d'alarme ou zone d'alerte. Tous les systèmes d'avertissement d'angle mort ont un système ROI différent. Selon l'ISO, la zone d'angle mort est 3 mètres à l'arrière et 3 mètres du côté de la voie du véhicule.

Cependant, la plupart des systèmes d'angle mort idéaux ont des zones de détection bien plus grandes que cela. Certains meilleurs systèmes d'avertissement d'angle mort peuvent avoir une zone de détection allant jusqu'à 50 m.
Traitement d'image pour la détection:
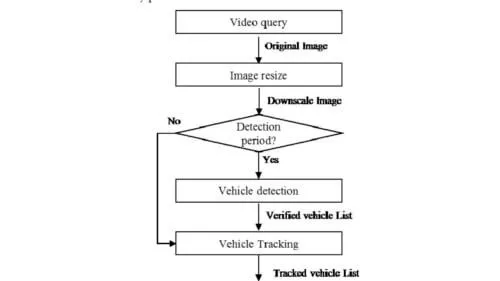
L'étape suivante consiste à traiter l'image pour mieux détecter l'objet cible. Les caméras des systèmes d'avertissement d'angle mort prennent le flux vidéo sans arrêt. Une fois l'algorithme fonctionnel, il commence à vérifier le flux.
Le système d'algorithme est basé sur la vision. Par conséquent, il utilise des images prises en permanence pour surveiller les véhicules entrant dans la zone aveugle. En outre, l'algorithme dessine une image de film en noir et blanc pour une meilleure détection. Les pixels d'ombre sont blancs. En comparaison, les bords horizontaux sont gris. Il aide les systèmes d'avertissement d'angle mort à séparer les éléments environnementaux.
Nous utilisons une expression arithmétique qui nous aide à trouver un seuil adaptatif. Il améliore la détection des ombres. L'expression est la suivante.

Recherche d'ombre:
Un moyen simple de détecter le véhicule est de détecter son ombre sous le soleil. Cela évite le désordre de scanner toute la voiture. La recherche d'ombre aide non seulement à une détection facile, mais réduit la charge de travail des conducteurs et des systèmes d'avertissement d'angle mort.. Il réduit la consommation de temps et augmente le taux de précision.
Les algorithmes utilisent plusieurs sous-sections dans toute la zone d'alarme. Cela rend la recherche d'ombre beaucoup plus facile. En outre, cela réduit aussi le délai. Alors, pour ce processus, le système vérifie d'abord chaque pixel de chaque sous-section. Enfin, les données de ceux-ci aident ensemble à la détection de véhicules.
Déterminer les limites:
Bien que la détection des ombres soit plus facile et aide à la détection. Cependant, certaines situations simples conduisent à une détection incorrecte. Le soir ou le matin, les ombres ne sont pas juste en dessous de la voiture. Le soleil fait un certain angle avec le véhicule, ce qui produit de longues ombres.
Définir des raisons peut entraîner un échec de la détection. Par conséquent, l'algorithme confirme les limites du véhicule à l'aide des bords verticaux et de l'intensité moyenne.
Vérification du véhicule:
Les deux méthodes précédentes aident beaucoup à l'identification des véhicules. Pour cette raison, les chances de fausse détection sont proches de zéro. Cependant, la confirmation des véhicules reste une étape cruciale.
Le barrage d'air de la plupart des véhicules a des bords horizontaux. Alors, pour la vérification idéale, on recherche les arêtes horizontales. En outre, les projections verticales sont également prises en compte pour cela.
Appariement des candidats:
La fonction de voiture d'appariement des candidats sert à détecter la même voiture dans des trames continues. Sa principale caractéristique est de faire correspondre le véhicule suivi et détecté et de vérifier si les deux sont identiques ou non..
La première étape consiste à rechercher le véhicule le plus proche dans les images suivantes. Puis avec quelques expressions mathématiques, le système traite la hauteur, emplacement de la rangée centrale, et colonne centimétrique. Enfin, la trajectoire se forme. Maintenant, vous pouvez stocker, hériter ou mettre à jour les informations du véhicule.
Jugement de comportement:
Il y a trois conditions pour le jugement comportemental d'un véhicule.
- Support relatif
- Approche relative
- Statique relative
Ces conditions aident à identifier l'importance du risque que le véhicule représente pour le conducteur. Par conséquent, cela permet au système de le juger comme un risque et d'alarmer le conducteur.
Détection de nuit de véhicule avec des algorithmes:
Les étapes et le mécanisme de détection de nuit sont un peu différents de ceux de jour. Sa principale raison est la lumière et le soleil. Contrairement à la journée, les algorithmes de nuit utilisent des lumières de lampe pour détecter et déterminer les variables de la cible. Les étapes par lesquelles il détecte la cible sont les suivantes.
- Détermination du retour sur investissement
- Extraction et vérification de la lampe
- Suivi de la lampe
- Jugement comportemental
Détermination du retour sur investissement:
Le retour sur investissement de jour n'est pas adapté à la nuit. La raison est qu'il n'y a pas de soleil. Pour cette raison, les systèmes utilisent des méthodes algorithmiques modifiées pour détecter les véhicules. La plupart du temps, les lampes de voiture simplifient le retour sur investissement la nuit.
Extraction et vérification de la lampe:
Comme dit plus tôt, il n'y a pas de lumière pour le traitement de l'image. Alors, les lampes sont pratiques. Ces lumières sont les cibles que le système recherche et détecte. En outre, l'algorithme reflète 1% partie la plus brillante du retour sur investissement en tant qu'objets lumineux. Par conséquent, ça les filtre. Ceux-ci comprennent principalement les lampadaires et la réflexion des lampes de voiture.
Suivi de la lampe:
Le suivi de la lampe n'est possible qu'en mode suivi. Son objectif principal est d'établir des connexions entre différentes lampes dans des cadres d'écran en série. Il a des conditions de travail exactes. En outre, il peut comparer avec succès la hauteur de l'objet dans les images actuelles et précédentes.
Jugement de comportement pendant la nuit:
Pour le jugement du comportement de la lampe, les informations de la colonne sont beaucoup plus importantes. La raison est le mouvement des lampes. Les lampes se déplacent de droite à gauche ou de gauche à droite. Par conséquent, le paramètre d'entrée de jugement passe à l'indice de colonne.

Quels sont les facteurs d'une détection de voiture que les algorithmes déterminent?
Les algorithmes des systèmes d'avertissement d'angle mort remplissent les fonctions les plus élémentaires et les plus vitales. Toute erreur dans l'algorithme entraîne un échec complet de la détection. En outre, cela peut également conduire à une fausse détection. Alors, pour assurer une détection exacte et précise, les systèmes utilisent des algorithmes et des techniques exceptionnels.
Chaque algorithme a un domaine d'expertise spécifique. Par conséquent, chaque algorithme est incomparable dans un domaine de détection spécifique. Certains des facteurs de détection couverts par les algorithmes sont les suivants.
- Hauteur
- Distance
- Ombres
- Vitesse relative
- Modèle de mouvement
- Comportement de la cible
Voici quelques-uns des facteurs que les algorithmes déterminent. Cependant, garder à l'esprit qu'un seul algorithme ne peut pas couvrir tous ces déterminants. Des conditions différentes exigent des algorithmes différents. Par conséquent, choisissez les algorithmes qui conviennent à votre routine de conduite.
 Conclusion:
Tous les systèmes d'avertissement d'angle mort doivent détecter l'objet cible pour fonctionner correctement. Cependant, les algorithmes portent le concept de détection à un nouveau niveau. Leurs expressions mathématiques aident à mesurer la hauteur et le comportement de l'objet cible. Il aide à préciser, fiable, et détection rapide de la cible.
Cependant, tous les systèmes d'avertissement de côté aveugle ne sont pas universels. Essayez de choisir le système d'angle mort avec ces algorithmes qui pourraient fonctionner 24/7 avec la même capacité.
Si vous avez des questions, veuillez nous contacter!
Produits connexes: