Introducción
Lo sabemos sistemas de alerta de punto ciego facilitar la conducción. Su principio operativo obvio es la detección de objetivos.. Sin embargo, la mayoría de los conductores tienen una consulta común relacionada con ellos. Cómo trabajan? ¿Qué límites les ayudan a juzgar un vehículo?? Bien, los algoritmos son las respuestas a todas esas preguntas.

Sistemas de detección de ángulo muerto tener un conjunto de algoritmos de ayuda. Estos ayudan al sistema a medir con exactitud varios términos numéricos. Asi que, se vuelve más fácil para el sistema juzgar el objeto si es un riesgo. Como resultado, el sistema puede decidir mejor si es crucial alarmar al conductor o no.
Es mejor saber cómo funcionan los sistemas de alerta de ángulo muerto. Esto le ayudará a utilizar bien el producto.. Siga leyendo para comprender cómo funcionan los algoritmos en un sistema de monitoreo de puntos ciegos.
Qué algoritmos utilizan los sistemas de alerta de puntos ciegos para funcionar?
Cualquier sistema de advertencia de colisión de punto ciego no utiliza un único algoritmo para su funcionamiento. En cambio, utiliza varios algoritmos para propósitos diferentes. Su amplio uso aumenta la precisión de detección de un sistema.. Es más, con la ayuda de algoritmos, Los sistemas de advertencia de puntos ciegos pueden medir la velocidad y la distancia de los objetos objetivo con mayor precisión..
Algunos de los algoritmos clave que utilizan la mayoría de los sistemas de advertencia de puntos ciegos son los siguientes:
- Algoritmos de impulso en línea
- Algoritmos de aprendizaje en línea
- El algoritmo de detección de la luz trasera
- Sistema de detección de peatones
- Algoritmo de fusión cooperativa de detección de obstáculos múltiples
- AdTM
- CCD multilínea
- Mapeo de perspectiva inversa
- Algoritmo de detección de bordes
- Transformación de características invariantes de escala (TAMIZAR)
- Estimación de la entropía de la imagen
Algunos de estos algoritmos se explican brevemente a continuación.:
Algoritmos de impulso en línea:
Estos tipos de algoritmos son principalmente para la detección de objetos frontales.. Este sistema es un algoritmo de detección basado en la visión.. Asi que, utiliza la verificación de imágenes sin parar para detectar obstáculos en el frente. A diferencia de otros algoritmos antiguos, incluye múltiples clasificadores. Estos clasificadores ayudan al algoritmo a detectar objetos en las imágenes.. Este sistema se adapta a las condiciones cambiantes del tráfico.. Por lo tanto, también podemos referirnos a él como un algoritmo de detección confiable.
Es más, las empresas utilizan este algoritmo principalmente en sistemas de alerta de puntos ciegos, incluyendo cámaras y pantallas. Facilita la conexión.
OLA para sistemas de alerta de punto ciego:
El algoritmo de aprendizaje online tiene una táctica muy exacta. Su objetivo principal es eliminar cualquier error en la detección al tomar un turno.. También es un algoritmo basado en la visión con observación constante..
Detección de lámpara trasera:
O'Malley y sus aliados alojaron este algoritmo para sistemas de advertencia de puntos ciegos. No solo ayuda en la detección correcta del vehículo, sino que también ayuda a los conductores con varios ADAS. (sistema avanzado de asistencia al conductor).
Automatiza funciones como el control de crucero y la atenuación de los faros.. El algoritmo requiere numerosos componentes condicionales para funcionar. Estos se encuentran principalmente dentro de un kit de detección de puntos ciegos.
- Filtro de color Bayer RGB
- Óxido de metal semiconductor complementario
- Una cámara de bajo costo
Sistema de detección de peatones:
Liu y Fujimara usaron este algoritmo para la detección exacta de objetos en la noche. Ayuda a los sistemas de alerta de ángulo muerto a tener la mejor visión nocturna. Esto también ayuda a aumentar su valor general y confiabilidad.. Este algoritmo corteja a los objetos con comentarios basados en formas.. El algoritmo rechaza los objetos que no se mueven de forma fiable con el fondo.
Es más, examina el error con el reconocimiento de patrones de matriz cuadro por cuadro de objetos.
Algoritmo de fusión cooperativa de detección de obstáculos múltiples:
Es uno de los algoritmos avanzados.. Sus modos de trabajo complejos lo hacen denso de usar pero útil para los sistemas de luces de advertencia de puntos ciegos.. Estos algoritmos están presentes principalmente en los sistemas avanzados de alerta de puntos ciegos.. Contiene múltiples cámaras cohesivas y escáneres láser.. Facilitan que el algoritmo detecte numerosos obstáculos frente a los autos con advertencias de punto ciego. Es más, con cámaras adicionales y escáneres láser, puede adivinar la altura del objeto, ancho de profundidad, y la distancia con mucho cuidado.
La transmisión de video de detección utilizada por el algoritmo es 25 cuadros por segundo. Labayrade y sus aliados fueron los primeros en instalar las cámaras 3D y los escáneres láser unidos en los sistemas de alerta de puntos ciegos para la detección de objetos múltiples. Junto con el uso de escáneres láser, utiliza el principio de visión estéreo para la máxima exactitud y precisión.
AdTM:
Es uno de los algoritmos más básicos pero vitales para el descubrimiento de vehículos.. Un algoritmo de comparación de plantillas adaptable ayuda al sistema a detectar vehículos que llegan a puntos ciegos. Utiliza muchos sensores como ultrasónico, velocidad de guiñada, y sensores de ángulo de dirección.
Es más, ayuda a los sistemas de alerta de puntos ciegos a encontrar objetivos a través de algoritmos de clasificación basados en sombras. También, detecta los vehículos según su comportamiento trazado. Por esta razón, construye diferentes niveles de detección de riesgo según el estado de los vehículos dentro del área. Aumenta la precisión de detección.. Los próximos vehículos tienen un nivel más alto en comparación con otros objetos..
CCD multilínea:
Este algoritmo tiene un papel importante en la búsqueda de la altura del objeto.. Es más, funciona según el principio de comprobación basado en píxeles. Asi que, ayuda a obtener un valor de detección de altura preciso y en tiempo real.
Este algoritmo suele estar presente en los sistemas de alerta de puntos ciegos sin cámara ni pantalla.. Asi que, no utiliza la inspección de imagen de la cámara. Bastante, contiene líneas multi CCD. Un contraste de su brillo forma igualmente una alimentación de lactancia bidimensional.. Ayuda en la detección de vehículos..
El CCD multilínea no solo detecta los objetos, sino que también muestra la transmisión en vivo al conductor. Utiliza una pantalla de visualización frontal (HUD) presente en el tablero para informar al conductor sobre la ubicación del vehículo.
Mapeo de perspectiva inversa:
IPM está libre de sintonización de cámara o detección de objetos basada en modelos. Ayuda a los sistemas de alerta de puntos ciegos a encontrar si un vehículo está presente en el área o no.. Es un algoritmo general de detección de objetos basado en el movimiento que funciona tanto en la parte trasera como en el carril de un vehículo..
Algoritmo de detección de bordes:
como dice el nombre, la función de este algoritmo es la misma. Detecta los bordes de un objeto para juzgar si está presente en el área de alarma o no. Por esta razón, ayuda al sistema a funcionar perfectamente.
¿Qué tan importante es el algoritmo de flujo óptico para los sistemas de advertencia de punto ciego??
El algoritmo de flujo óptico es, de alguna manera, el algoritmo más importante para los sistemas de alerta de puntos ciegos.. La razón es su verdadera y exacta capacidad de detección.. Su uso dentro del sistema garantiza una detección y alertas sin errores..
El flujo óptico es un algoritmo basado en la visión.. Por lo tanto, depende completamente de las imágenes que capture la cámara. Sin embargo, el dispositivo también contiene un análisis de clústeres de píxeles. Estos grupos de píxeles ayudan a decidir la altura del objeto de destino. Por lo tanto, reduce las posibilidades de falsas alarmas.. Los pasos del algoritmo de flujo óptico en los sistemas de alerta de puntos ciegos son los siguientes.
- Reconocimiento de patrones del objetivo
- Análisis de conglomerados
- Agrupación de clústeres
- Agrupación básica o por píxeles
- Detección precisa de flujo óptico
- Procesamiento de imágenes.

El algoritmo de flujo óptico es realmente beneficioso para los sistemas de alerta de puntos ciegos.. Las principales ganancias que proporciona a los sistemas son las siguientes;
- Actividad robusta en túneles
- Mejor precisión de detección
- Minimizar las posibilidades de detección falsa
- Evita la detección de sombras.
- El manejo de imágenes hace que el sistema sea confiable y preciso
El mecanismo de acción de la detección de flujo óptico comienza con la detección de patrones. En este primer paso, los sistemas de alerta de puntos ciegos detectan un patrón de comportamiento del objeto objetivo. El siguiente paso es examinar los grupos.. El penúltimo paso toma el agrupamiento básico de píxeles. en el paso final, comienza la inspección de imagen que ayuda a la detección correcta.

¿Cómo ayudan los algoritmos a los sistemas de advertencia de puntos ciegos en la detección diurna y nocturna de vehículos??
Durante el dia, la luz natural del sol facilita que los conductores controlen la carretera. Sin embargo, la noche se vuelve difícil tanto para el conductor como para el sistema de detección. Se debe a los algoritmos basados en la visión y algunos obstáculos de bloqueo.. Por lo tanto, los algoritmos de detección diurna y nocturna no son los mismos.
Discutiremos ambos en detalle a continuación..
Algoritmos de sistemas de advertencia de punto ciego durante el día:
La detección diurna es mucho más fácil para los algoritmos basados en la visión. El día trae consigo algunas ganancias. No hay ninguna interrupción adicional en las señales.. Es más, la luz del sol facilita la detección de la estimación del objeto objetivo. Los pasos a través de los cuales el algoritmo ayuda a la detección diurna son los siguientes:
- Determinar el retorno de la inversión
- Procesamiento de imágenes para detección
- búsqueda de sombras
- Determinar los límites
- Verificación del vehículo
- Coincidencia de candidatos
- Juicio de comportamiento
Determinar el retorno de la inversión:
También nombramos ROI como el área de detección. Es el área bajo la cual las microondas pueden oscilar fácilmente.. También se le conoce como zona de alarma o zona de alerta.. Todos los sistemas de alerta de puntos ciegos tienen un sistema ROI diferente. Según la ISO, el área del punto ciego es 3 metros hacia atrás y 3 metros al lado del carril del vehículo.

Sin embargo, la mayoría de los sistemas de puntos ciegos ideales tienen áreas de detección mucho más grandes que esto. Algunos de los mejores sistemas de advertencia de puntos ciegos pueden tener un área de detección de hasta 50 m..
Procesamiento de imágenes para detección:
El siguiente paso es procesar la imagen para detectar mejor el objeto de destino.. Las cámaras de los sistemas de advertencia de puntos ciegos toman la transmisión de video sin parar. Una vez que el algoritmo es funcional, empieza a comprobar el feed.
El sistema de algoritmos está basado en la visión.. Por lo tanto, utiliza imágenes tomadas constantemente para monitorear los vehículos que ingresan al área ciega. Es más, el algoritmo dibuja una imagen de película en blanco y negro para una mejor detección. Los píxeles de sombra son blancos.. En comparación, los bordes horizontales son grises. Ayuda a los sistemas de alerta de puntos ciegos a separar los elementos ambientales..
Usamos una expresión aritmética que nos ayuda a encontrar un umbral adaptativo. Mejora la detección de sombras.. La expresión es la siguiente.

Búsqueda de sombras:
Una manera fácil de detectar el vehículo es detectar su sombra bajo el sol.. Se ahorra el lío de escanear todo el coche.. La búsqueda de sombras no solo ayuda a una fácil detección, sino que también reduce la carga de trabajo tanto de los conductores como de los sistemas de advertencia de puntos ciegos.. Reduce el consumo de tiempo y aumenta la tasa de precisión..
Los algoritmos utilizan varias subsecciones en toda el área de alarma. Hace que la búsqueda de sombras sea mucho más fácil.. Además, también reduce el límite de tiempo. Asi que, para este proceso, el sistema primero verifica cada píxel de cada subsección. Al final, los datos de estos juntos ayudan en la detección de vehículos.
Determinar los límites:
Aunque detectar sombras es más fácil y ayuda en la detección. Sin embargo, algunas situaciones simples conducen a una detección incorrecta. Por la tarde o por la mañana, las sombras no están justo debajo del auto. El sol forma cierto ángulo con el vehículo que da como resultado largas sombras..
Las razones establecidas pueden causar una falla en la detección. Por lo tanto, el algoritmo confirma los límites del vehículo usando bordes verticales e intensidad promedio.
Verificación del vehículo:
Ambos métodos anteriores ayudan mucho en la identificación del vehículo.. Por esta razón, las posibilidades de detección falsa son casi nulas. Sin embargo, la confirmación de los vehículos sigue siendo un paso crucial.
La presa de aire de la mayoría de los vehículos tiene bordes horizontales. Asi que, para la verificación ideal, buscamos los bordes horizontales. Es más, Las proyecciones verticales también se tienen en cuenta para este.
Coincidencia de candidatos:
La función de coincidencia de automóviles candidatos es para detectar el mismo automóvil en marcos continuos. Su característica principal es hacer coincidir el vehículo rastreado y detectado y verificar si ambos son iguales o no..
El primer paso es buscar el vehículo más cercano en los siguientes fotogramas.. Luego con algunas expresiones matemáticas, el sistema procesa la altura, ubicación de la fila central, y columna centimétrica. Al final, la trayectoria se forma. Ahora puedes almacenar, heredar o actualizar la información del vehículo.
Juicio de comportamiento:
Hay tres condiciones para el juicio de comportamiento de un vehículo.
- Respaldo relativo
- Relativo acercándose
- estática relativa
Estas condiciones ayudan a identificar qué tan grande es el riesgo que el vehículo representa para el conductor.. Por lo tanto, permite que el sistema lo juzgue como un riesgo y alerte al conductor..
Detección nocturna de vehículos con algoritmos:
Los pasos y el mecanismo de la detección nocturna son un poco diferentes a los del día.. Su mayor razón es la luz y el sol.. A diferencia del día, los algoritmos de la luz de la lámpara del uso del tiempo de la noche detectan y determinan las variables del objetivo. Los pasos a través de los cuales detecta el objetivo son los siguientes.
- Determinación del retorno de la inversión
- Extracción y verificación de lámparas
- Seguimiento de lámparas
- Juicio conductual
Determinación del retorno de la inversión:
El ROI para el día no es adecuado para la noche. La razón es que no hay sol.. Por esta razón, los sistemas utilizan métodos algorítmicos modificados para detectar los vehículos. En su mayoría, las lámparas de los automóviles simplifican el retorno de la inversión por la noche..
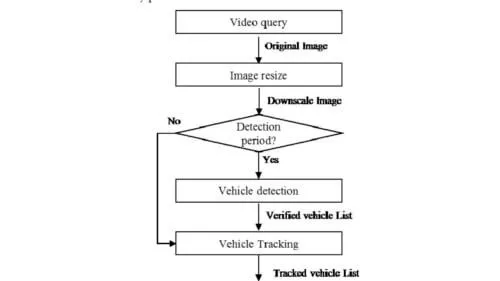
Extracción y verificación de lámparas:
como se dijo antes, no hay luz para el manejo de imágenes. Asi que, las luces de la lámpara son útiles. Estas luces son los objetivos que el sistema busca y detecta. Es más, el algoritmo refleja la 1% parte más brillante del ROI como objetos brillantes. Por lo tanto, los filtra. Estos incluyen principalmente farolas y el reflejo de las luces de los automóviles..
Seguimiento de lámparas:
El seguimiento de la lámpara solo es posible en el modo de seguimiento. Su propósito principal es hacer conexiones a través de diferentes lámparas en marcos de pantalla en serie.. Tiene condiciones de trabajo exactas.. Es más, puede comparar con éxito la altura del objeto en los marcos actuales y anteriores.
Juicio de comportamiento para la noche:
Para el juicio de comportamiento de la lámpara, la información de la columna es mucho más importante. La razón es el movimiento de las lámparas.. Las lámparas se mueven de derecha a izquierda o de izquierda a derecha. Por lo tanto, el parámetro de entrada de juicio cambia al índice de columna.

¿Cuáles son los factores de detección de un automóvil que determinan los algoritmos??
Los algoritmos de los sistemas de alerta de puntos ciegos realizan las funciones más básicas y vitales. Cualquier error en el algoritmo da como resultado una falla completa de detección. Es más, también puede conducir a una detección falsa. Asi que, para garantizar una detección exacta y precisa, los sistemas utilizan algoritmos y técnicas excepcionales.
Cada algoritmo tiene un campo de especialización específico.. Por lo tanto, cada algoritmo es inigualable en un campo específico de detección. Algunos de los factores de detección que cubren los algoritmos son los siguientes.
- Altura
- Distancia
- Oscuridad
- Velocidad relativa
- patrón de movimiento
- Comportamiento del objetivo
Estos son algunos de los factores que determinan los algoritmos. Sin embargo, tenga en cuenta que un solo algoritmo no puede cubrir todos estos determinantes. Diferentes condiciones exigen diferentes algoritmos. Por lo tanto, elija los algoritmos que se adapten a su rutina de conducción.
 Conclusión:
Todos los sistemas de advertencia de puntos ciegos deben detectar el objeto objetivo para un funcionamiento adecuado.. Sin embargo, los algoritmos llevan el concepto de detección a un nuevo nivel. Sus expresiones matemáticas ayudan a medir la altura y el comportamiento del objeto objetivo.. Ayuda en la precisión, de confianza, y rápida detección del objetivo.
Sin embargo, no todos los sistemas de advertencia de lado ciego son universales. Trate de elegir el sistema de punto ciego con esos algoritmos que podrían funcionar 24/7 con la misma capacidad.
Si tienes alguna pregunta, por favor contáctenos!
Productos relacionados: