Einführung
Wir wissen das Toter-Winkel-Warnsysteme Fahren leicht machen. Ihr offensichtliches Funktionsprinzip ist die Zielerkennung. Jedoch, Die meisten Fahrer haben eine gemeinsame Abfrage, die sich auf sie bezieht. Wie arbeiten Sie? Welche Grenzen helfen ihnen, ein Fahrzeug zu beurteilen? Brunnen, Die Algorithmen sind die Antworten auf all diese Fragen.

Toter-Winkel-Erkennungssysteme haben eine Reihe von Algorithmen für die Hilfe. Diese helfen dem System, mehrere numerische Terme genau zu messen. So, es wird für das System einfacher, das Objekt zu beurteilen, wenn es ein Risiko darstellt. Als Ergebnis, das System kann besser entscheiden, ob es wichtig ist, den Fahrer zu alarmieren oder nicht.
Es ist besser zu wissen, wie die Toter-Winkel-Warnsysteme funktionieren. Dies wird Ihnen helfen, das Produkt gut zu verwenden. Lesen Sie weiter, um zu verstehen, wie Algorithmen in einem System zur Überwachung des toten Winkels funktionieren.
Welche Algorithmen verwenden Toter-Winkel-Warnsysteme für ihre Funktion??
Jedes Totwinkel-Kollisionswarnsystem verwendet nicht nur einen einzigen Algorithmus für seinen Betrieb. Stattdessen, Es verwendet verschiedene Algorithmen für unterschiedliche Zwecke. Ihr breiter Einsatz erhöht die Erkennungsgenauigkeit eines Systems. Darüber hinaus, mit Hilfe von Algorithmen, Toter-Winkel-Warnsysteme können die Geschwindigkeit und Entfernung der Zielobjekte genauer messen.
Einige der Schlüsselalgorithmen, die die meisten Toter-Winkel-Warnsysteme verwenden, sind wie folgt:
- Online-Boosting-Algorithmen
- Online-Lernalgorithmen
- Der Rücklicht-Erkennungsalgorithmus
- Fußgängererkennungssystem
- Kooperativer Fusionsalgorithmus für die Erkennung mehrerer Hindernisse
- AdTM
- Mehrzeilen-CCD
- Inverse perspektivische Abbildung
- Kantenerkennungsalgorithmus
- Skalieren Sie die invariante Merkmalstransformation (SIEBEN)
- Schätzung der Bildentropie
Einige dieser Algorithmen werden im Folgenden kurz erläutert:
Online-Boosting-Algorithmen:
Diese Arten von Algorithmen dienen hauptsächlich der Erkennung von vorderen Objekten. Dieses System ist ein auf Sicht basierender Erkennungsalgorithmus. So, Es verwendet eine ununterbrochene Bildprüfung, um Hürden an der Vorderseite zu erkennen. Im Gegensatz zu anderen alten Algorithmen, es enthält mehrere Klassifikatoren. Diese Klassifikatoren helfen dem Algorithmus, Objekte in den Bildern zu erkennen. Dieses System passt sich den sich ändernden Verkehrsbedingungen an. Deswegen, wir können es auch als zuverlässigen Erkennungsalgorithmus bezeichnen.
Darüber hinaus, Firmen verwenden diesen Algorithmus hauptsächlich in Toter-Winkel-Warnsystemen, einschließlich Kameras und Bildschirme. Es erleichtert die Verbindung.
OLA für Toter-Winkel-Warnsysteme:
Der Online-Lernalgorithmus verfügt über eine sehr genaue Taktik. Sein Hauptziel besteht darin, Fehler bei der Erkennung während einer Runde zu beseitigen. Es ist auch ein visionsbasierter Algorithmus mit ständiger Beobachtung.
Rückleuchtenerkennung:
O’Malley und seine Verbündeten haben diesen Algorithmus für Systeme zur Warnung vor toten Winkeln gehostet. Es hilft nicht nur bei der korrekten Fahrzeugerkennung, sondern unterstützt Fahrer auch bei mehreren ADAS (fortschrittliches Fahrerassistenzsystem).
Es automatisiert die Funktionen wie Tempomat und Scheinwerferdimmung. Der Algorithmus benötigt zahlreiche bedingte Bestandteile, um zu funktionieren. Diese befinden sich meistens in einem Blind Spot Detection Kit.
- Bayer-RGB-Farbfilter
- Komplementäres Halbleitermetalloxid
- Eine Low-Cost-Kamera
Fußgängererkennungssystem:
Liu und Fujimara nutzten diesen Algorithmus zur exakten Objekterkennung bei Nacht. Es hilft den Toter-Winkel-Warnsystemen, die beste Nachtsicht zu haben. Dies trägt auch dazu bei, den Gesamtwert und die Zuverlässigkeit zu erhöhen. Dieser Algorithmus umwirbt die Objekte auf formbasierten Bemerkungen. Der Algorithmus verwirft die Objekte, die sich nicht zuverlässig mit dem Hintergrund bewegen.
Darüber hinaus, es untersucht den Fehler bei der Bild-für-Bild-Array-Mustererkennung von Objekten.
Kooperativer Fusionsalgorithmus für die Erkennung mehrerer Hindernisse:
Es ist einer der fortgeschrittenen Algorithmen. Seine komplexen Arbeitsmodi machen es dicht zu verwenden und dennoch hilfreich für Warnlichtsysteme für tote Winkel. Diese Algorithmen sind hauptsächlich in fortschrittlichen Warnsystemen für tote Winkel vorhanden. Es enthält mehrere kohäsive Kameras und Laserscanner. Sie machen es dem Algorithmus leicht, zahlreiche Hindernisse vor den Autos mit Toter-Winkel-Warnern zu erkennen. Darüber hinaus, mit zusätzlichen Kameras und Laserscannern, es kann die Objekthöhe erraten, Tiefe Breite, und Abstand mit großer Sorgfalt.
Der vom Algorithmus verwendete Erkennungsvideo-Feed ist 25 Bilder pro Sekunde. Labayrade und seine Verbündeten waren die ersten, die die 3D-Kameras und United-Laserscanner in Toter-Winkel-Warnsystemen zur Erkennung mehrerer Objekte installierten. Zusammen mit dem Einsatz von Laserscannern, es nutzt das Stereovision-Prinzip für höchste Genauigkeit und Präzision.
AdTM:
Es ist einer der grundlegendsten und dennoch wichtigsten Algorithmen für die Fahrzeugerkennung. Ein adaptiver Template-Matching-Algorithmus hilft dem System, Fahrzeuge zu erkennen, die in toten Winkeln ankommen. Es verwendet viele Sensoren wie Ultraschall, Gierrate, und Lenkwinkelsensoren.
Darüber hinaus, Es hilft den Toter-Winkel-Warnsystemen, Ziele durch schattenbasierte Klassifizierungsalgorithmen zu finden. Ebenfalls, Es erkennt die Fahrzeuge anhand ihres verfolgten Verhaltens. Aus diesem Grund, Es baut je nach Status der Fahrzeuge innerhalb des Bereichs verschiedene Ebenen der Risikoerkennung auf. Es erhöht die Erkennungsgenauigkeit. Kommende Fahrzeuge haben im Vergleich zu anderen Objekten ein höheres Level.
Mehrzeilen-CCD:
Dieser Algorithmus spielt eine wichtige Rolle beim Ermitteln der Höhe des Objekts. Darüber hinaus, es arbeitet nach dem pixelbasierten Prüfprinzip. So, Es hilft, einen präzisen Höhenerkennungswert in Echtzeit zu erhalten.
Dieser Algorithmus ist normalerweise in Toter-Winkel-Warnsystemen ohne Kamera oder Bildschirm vorhanden. So, Es wird keine Kamerabildinspektion verwendet. Eher, Es enthält mehrere CCD-Zeilen. Ein Kontrast ihrer Helligkeit bildet gleichermaßen ein 2-dimensionales Stillfutter. Es hilft bei der Erkennung von Fahrzeugen.
Der mehrzeilige CCD erkennt nicht nur die Objekte, sondern zeigt dem Fahrer auch den Live-Feed. Es verwendet ein Heads-up-Display (HUD) auf dem Armaturenbrett angezeigt, um den Fahrer über den Standort des Fahrzeugs zu informieren.
Inverse perspektivische Abbildung:
IPM ist frei von Kameraabstimmung oder modellbasierter Objekterkennung. Es hilft Toter-Winkel-Warnern zu erkennen, ob sich ein Fahrzeug in der Umgebung befindet oder nicht. Es ist ein allgemeiner bewegungsbasierter Objekterkennungsalgorithmus, der sowohl auf der Rückseite als auch auf der Fahrbahnseite eines Fahrzeugs funktioniert.
Kantenerkennungsalgorithmus:
Wie der Name schon sagt, Die Funktion dieses Algorithmus ist dieselbe. Es erkennt die Kanten eines Objekts, um zu beurteilen, ob es sich im Alarmbereich befindet oder nicht. Aus diesem Grund, Es hilft dem System, perfekt zu funktionieren.
Wie wichtig ist der optische Flussalgorithmus für Totwinkel-Warnsysteme??
Der optische Flussalgorithmus ist irgendwie der wichtigste Algorithmus für Warnsysteme für tote Winkel. Der Grund ist seine wahre und genaue Erkennungsfähigkeit. Die Verwendung innerhalb des Systems gewährleistet eine fehlerfreie Erkennung und Alarmierung.
Der optische Fluss ist ein visionsbasierter Algorithmus. Deswegen, es hängt ganz von den Bildern ab, die die Kamera aufnimmt. Jedoch, Das Gerät enthält auch eine Analyse von pixelweisen Clustern. Diese Pixelcluster helfen bei der Entscheidung über die Höhe des Zielobjekts. So wird die Wahrscheinlichkeit von Fehlalarmen verringert. Die Schritte des optischen Flussalgorithmus in Systemen zur Warnung vor toten Winkeln sind wie folgt.
- Mustererkennung des Ziels
- Clusteranalyse
- Gruppierung von Clustern
- Einfaches oder pixelweises Clustering
- Genaue Erkennung des optischen Flusses
- Bildverarbeitung.

Der optische Flussalgorithmus ist wirklich vorteilhaft für Warnsysteme für tote Winkel. Die Hauptgewinne, die es den Systemen liefert, sind wie folgt;
- Robuste Aktivität in Tunneln
- Bessere Erkennungsgenauigkeit
- Minimierung der Wahrscheinlichkeit einer Fehlerkennung
- Verhindert die Erkennung von Schatten
- Die Bildverarbeitung macht das System zuverlässig und präzise
Der Wirkmechanismus der optischen Flusserkennung beginnt mit der Mustererkennung. In diesem ersten Schritt, die Toter-Winkel-Warnsysteme erkennen ein Verhaltensmuster des Zielobjekts. Im nächsten Schritt werden die Cluster untersucht. Der zweitletzte Schritt umfasst das grundlegende pixelweise Clustering. Im letzten Schritt, Bildinspektion beginnt, die bei der korrekten Erkennung hilft.

Wie helfen Algorithmen Toter-Winkel-Warnsystemen bei der Erkennung von Fahrzeugen bei Tag und Nacht??
Tagsüber, Das natürliche Sonnenlicht macht es den Fahrern leicht, die Straße zu überwachen. Jedoch, Die Nacht wird sowohl für den Fahrer als auch schwierig das Erkennungssystem. Dies liegt an den visionsbasierten Algorithmen und einigen blockierenden Hindernissen. Deswegen, Die Tag- und Nachterkennungsalgorithmen sind nicht gleich.
Auf beides gehen wir weiter unten im Detail ein.
Algorithmen für Toter-Winkel-Warnsysteme am Tag:
Die Tageserkennung ist für visionsbasierte Algorithmen viel einfacher. Daytime bringt einige Gewinne mit sich. Es gibt keine zusätzliche Unterbrechung in den Signalen. Darüber hinaus, das Sonnenlicht macht es einfach, die Schätzung des Zielobjekts zu erkennen. Die Schritte, durch die der Algorithmus bei der Tageserkennung hilft, sind wie folgt:
- Bestimmen Sie den ROI
- Bildverarbeitung zur Erkennung
- Schattensuche
- Bestimmen Sie die Grenzen
- Überprüfung des Fahrzeugs
- Kandidaten-Matching
- Verhaltensurteil
Bestimmen Sie den ROI:
Als Erkennungsbereich nennen wir auch ROI. Es ist der Bereich, unter dem Mikrowellen leicht schwingen können. Es wird auch als Alarmbereich oder Alarmbereich bezeichnet. Alle Toter-Winkel-Warnsysteme haben ein anderes ROI-System. Laut ISO, der Bereich des toten Winkels ist 3 Meter nach hinten und 3 Meter zur Fahrbahnseite des Fahrzeugs.

Jedoch, Die meisten der idealen Totwinkelsysteme haben weitaus größere Erkennungsbereiche. Einige der besten Warnsysteme für tote Winkel können einen Erfassungsbereich von bis zu 50 m haben.
Bildverarbeitung zur Erkennung:
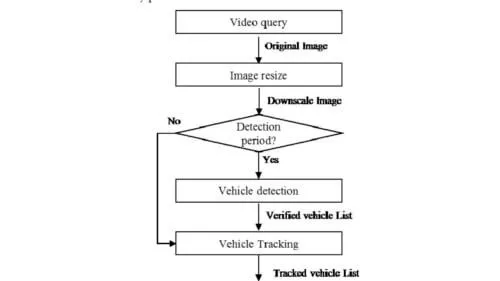
Der nächste Schritt ist die Verarbeitung des Bildes, um das Zielobjekt besser zu erkennen. Die Kameras des Warnsystems für tote Winkel nehmen den Video-Feed ununterbrochen auf. Sobald der Algorithmus funktioniert, Es beginnt mit der Überprüfung des Feeds.
Das Algorithmussystem ist visionsbasiert. Deswegen, Es verwendet ständig aufgenommene Bilder, um die Fahrzeuge zu überwachen, die in den toten Winkel einfahren. Darüber hinaus, Der Algorithmus zeichnet ein Schwarz-Weiß-Filmbild zur besseren Erkennung. Schattenpixel sind weiß. Im Vergleich, die horizontalen Kanten sind grau. Es hilft den Toter-Winkel-Warnsystemen, die Umgebungselemente zu trennen.
Wir verwenden einen arithmetischen Ausdruck, der uns hilft, einen adaptiven Schwellenwert zu finden. Es verbessert die Schattenerkennung. Der Ausdruck lautet wie folgt.

Schattensuche:
Eine einfache Möglichkeit, das Fahrzeug zu erkennen, besteht darin, seinen Schatten unter der Sonne zu erkennen. Es erspart das Chaos, das ganze Auto zu scannen. Die Schattensuche hilft nicht nur bei der einfachen Erkennung, sondern reduziert auch die Arbeitsbelastung für Fahrer und Warnsysteme für tote Winkel. Es reduziert den Zeitaufwand und erhöht die Genauigkeitsrate.
Algorithmen verwenden mehrere Unterabschnitte im gesamten Alarmbereich. Es macht die Schattensuche viel einfacher. Zusätzlich, es reduziert auch das Zeitlimit. So, für diesen Prozess, Das System prüft zunächst jedes Pixel jedes Teilabschnitts. Zu guter Letzt, die Daten aus diesen zusammen helfen bei der Fahrzeugerkennung.
Bestimmen Sie die Grenzen:
Obwohl das Erkennen von Schatten einfacher ist und bei der Erkennung hilft. Jedoch, Einige einfache Situationen führen zu einer falschen Erkennung. Abends oder morgens, Schatten sind nicht direkt unter dem Auto. Die Sonne bildet mit dem Fahrzeug einen bestimmten Winkel, der zu langen Schatten führt.
Festgelegte Gründe können zu einem Fehler bei der Erkennung führen. Deswegen, Der Algorithmus bestätigt Fahrzeuggrenzen anhand vertikaler Kanten und durchschnittlicher Intensität.
Überprüfung des Fahrzeugs:
Beide vorherigen Methoden helfen sehr bei der Fahrzeugidentifikation. Aus diesem Grund, die Wahrscheinlichkeit einer falschen Erkennung ist nahe null. Jedoch, Bestätigung von Fahrzeugen ist immer noch ein entscheidender Schritt.
Der Spoiler der meisten Fahrzeuge hat horizontale Kanten. So, für den idealen Nachweis, Wir suchen nach den horizontalen Kanten. Darüber hinaus, Dabei werden auch senkrechte Projektionen berücksichtigt.
Kandidaten-Matching:
Die Kandidaten-Übereinstimmungs-Auto-Funktion dient zum Erfassen des gleichen Autos in kontinuierlichen Rahmen. Seine Hauptfunktion besteht darin, das verfolgte und das erkannte Fahrzeug abzugleichen und zu prüfen, ob beide gleich sind oder nicht.
Der erste Schritt besteht darin, in den nächsten Frames nach dem nächstgelegenen Fahrzeug zu suchen. Dann mit einigen mathematischen Ausdrücken, das System verarbeitet die Höhe, Position in der mittleren Reihe, und Zentimeterspalte. Zu guter Letzt, die Bahnformen. Jetzt können Sie speichern, die Fahrzeuginformationen übernehmen oder aktualisieren.
Verhaltensurteil:
Es gibt drei Bedingungen für die Verhaltensbeurteilung eines Fahrzeugs.
- Relative Unterstützung
- Relative Annäherung
- Relativ statisch
Diese Bedingungen helfen zu erkennen, wie groß das Risiko ist, das das Fahrzeug für den Fahrer darstellt. Daher ermöglicht es dem System, es als Risiko zu beurteilen und den Fahrer zu warnen.
Nachterkennung von Fahrzeugen mit Algorithmen:
Die Schritte und Mechanismen der Erkennung bei Nacht sind etwas anders als bei Tag. Sein größter Grund ist das Licht und die Sonne. Im Gegensatz zur Tageszeit, Algorithmen der Nacht verwenden Lampenlichter, um die Variablen des Ziels zu erkennen und zu bestimmen. Die Schritte, durch die es das Ziel erkennt, sind wie folgt.
- ROI-Bestimmung
- Lampenextraktion und -prüfung
- Lampenverfolgung
- Verhaltensurteil
ROI-Bestimmung:
Der ROI für den Tag ist nicht für die Nacht geeignet. Der Grund ist, dass es keine Sonne gibt. Aus diesem Grund, Systeme nutzen veränderte algorithmische Verfahren zur Erkennung der Fahrzeuge. Meist vereinfachen die Autolampen den ROI bei Nacht.
Lampenextraktion und -prüfung:
Wie bereits gesagt, Es gibt kein Licht für die Bildbearbeitung. So, Lampenlichter sind praktisch. Diese Lichter sind die Ziele, die das System sucht und erkennt. Darüber hinaus, Der Algorithmus spiegelt die 1% hellsten Teil des ROI als helle Objekte. Deswegen, es filtert sie heraus. Dazu gehören vor allem Straßenlaternen und Reflexionen von Autolampen.
Lampenverfolgung:
Lampentracking ist nur im Tracking-Modus möglich. Sein Hauptzweck besteht darin, Verbindungen zwischen verschiedenen Lampen in seriellen Bildschirmrahmen herzustellen. Es hat genaue Arbeitsbedingungen. Darüber hinaus, Es kann die Objekthöhe in aktuellen und vorherigen Frames erfolgreich vergleichen.
Verhaltensbeurteilung für die Nacht:
Zur Beurteilung des Lampenverhaltens, Spalteninformationen sind viel wichtiger. Der Grund ist die Bewegung von Lampen. Lampen bewegen sich entweder von rechts nach links oder von links nach rechts. Deswegen, der Beurteilungseingabeparameter ändert sich in den Spaltenindex.

Was sind die Faktoren einer Autoerkennung, die von Algorithmen bestimmt werden??
Algorithmen von Toter-Winkel-Warnsystemen erfüllen die grundlegendsten und wichtigsten Funktionen. Jeder Fehler im Algorithmus führt zu einem vollständigen Fehlschlagen der Erkennung. Darüber hinaus, es kann auch zu einer falschen Erkennung führen. So, um eine genaue und präzise Erkennung zu gewährleisten, Systeme verwenden außergewöhnliche Algorithmen und Techniken.
Jeder Algorithmus hat ein spezifisches Fachgebiet. Deswegen, Jeder Algorithmus ist in einem bestimmten Erkennungsbereich unübertroffen. Einige der Erkennungsfaktoren, die Algorithmen abdecken, sind wie folgt.
- Höhe
- Distanz
- Schatten
- Relative Geschwindigkeit
- Bewegungsmuster
- Verhalten des Ziels
Dies sind einige der Faktoren, die Algorithmen bestimmen. Jedoch, Beachten Sie, dass ein einzelner Algorithmus nicht alle diese Determinanten abdecken kann. Unterschiedliche Bedingungen erfordern unterschiedliche Algorithmen. Deswegen, Wählen Sie die Algorithmen, die zu Ihrer Fahrroutine passen.
 Fazit:
Alle Toter-Winkel-Warnsysteme müssen das Zielobjekt erkennen, damit sie ordnungsgemäß funktionieren. Jedoch, Algorithmen bringen das Konzept der Erkennung auf eine neue Ebene. Ihre mathematischen Ausdrücke helfen dabei, die Höhe und das Verhalten des Zielobjekts zu messen. Es hilft genau, zuverlässig, und schnelle Erkennung des Ziels.
Jedoch, Nicht jedes Warnsystem für blinde Seiten ist universell. Versuchen Sie, die auszuwählen Blinder-Winkel-System mit diesen Algorithmen, die funktionieren könnten 24/7 mit der gleichen Fähigkeit.
Wenn Sie irgendwelche Fragen haben, Bitte kontaktieren Sie uns!
Verwandte Produkte: