مقدمة
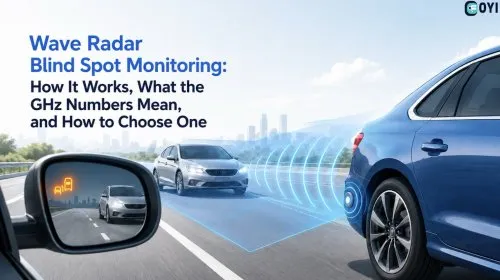
نحن نعلم ذلك أنظمة التحذير من النقاط العمياء اجعل القيادة سهلة. مبدأهم العملي الواضح هو الكشف عن الهدف. لكن, معظم السائقين لديهم استعلام مشترك متعلق بهم. كيف يعملون? ما هي الحدود التي تساعدهم في الحكم على السيارة? نحن سوف, الخوارزميات هي الإجابات على كل هذه الأسئلة.

أنظمة الكشف عن البقعة العمياء لديك مجموعة من الخوارزميات للمساعدة. هذه تساعد النظام على قياس العديد من المصطلحات العددية بالضبط. لذا, يصبح من السهل على النظام الحكم على الكائن إذا كان يمثل مخاطرة. نتيجة ل, يمكن للنظام أن يقرر بشكل أفضل ما إذا كان من الضروري تنبيه السائق أم لا.
من الأفضل معرفة كيفية عمل أنظمة التحذير من النقاط العمياء. سيساعدك هذا على استخدام المنتج جيدًا. استمر في القراءة لفهم كيفية عمل الخوارزميات في نظام مراقبة النقطة العمياء.
ما هي الخوارزميات التي تستخدمها أنظمة تحذير النقاط العمياء للعمل?
لا يستخدم أي نظام تحذير من اصطدام النقاط العمياء خوارزمية واحدة لتشغيله. في حين أن, يستخدم خوارزميات مختلفة لأغراض مختلفة. استخدامها على نطاق واسع يعزز دقة الكشف للنظام. علاوة على ذلك, بمساعدة الخوارزميات, يمكن لأنظمة التحذير من النقاط العمياء أن تقيس سرعة ومسافة الأجسام المستهدفة بدقة أكبر.
فيما يلي بعض الخوارزميات الرئيسية التي تستخدمها معظم أنظمة تحذير النقاط العمياء:
- خوارزميات التعزيز عبر الإنترنت
- خوارزميات التعلم عبر الإنترنت
- خوارزمية الكشف عن المصباح الخلفي
- نظام كشف المشاة
- خوارزمية الاندماج التعاوني للكشف عن العوائق المتعددة
- AdTM
- متعدد الخطوط CCD
- تعيين منظور معكوس
- خوارزمية كشف الحواف
- مقياس تحويل ميزة ثابتة (SIFT)
- تقدير إنتروبيا الصورة
يتم شرح بعض هذه الخوارزميات بإيجاز أدناه:
خوارزميات التعزيز عبر الإنترنت:
هذه الأنواع من الخوارزميات هي أساسًا لاكتشاف الجسم الأمامي. هذا النظام عبارة عن خوارزمية كشف قائمة على الرؤية. لذا, يستخدم فحص الصور بدون توقف لاكتشاف العقبات على الجبهة. على عكس الخوارزميات القديمة الأخرى, يتضمن مصنفات متعددة. تساعد هذه المصنفات الخوارزمية في اكتشاف الكائنات في الصور. يتكيف هذا النظام مع ظروف المرور المتغيرة. وبالتالي, يمكننا أيضًا الإشارة إليها كخوارزمية اكتشاف موثوقة.
علاوة على ذلك, تستخدم الشركات هذه الخوارزمية في الغالب في أنظمة تحذير النقاط العمياء, بما في ذلك الكاميرات والشاشات. يجعل الاتصال أسهل.
OLA لأنظمة التحذير من النقاط العمياء:
خوارزمية التعلم عبر الإنترنت لها تكتيك دقيق للغاية. هدفها الرئيسي هو إزالة أي أخطاء في الكشف أثناء أخذ منعطف. إنها أيضًا خوارزمية قائمة على الرؤية مع مراقبة مستمرة.
كشف المصباح الخلفي:
استضاف أومالي وحلفاؤه هذه الخوارزمية لأنظمة التحذير من النقاط العمياء. إنه لا يساعد فقط في الكشف الصحيح عن السيارة ولكنه يساعد أيضًا السائقين في العديد من أجهزة ADAS (نظام متقدم لمساعدة السائق).
يقوم بأتمتة الميزات مثل التحكم في التطواف وتعتيم المصباح الأمامي. تتطلب الخوارزمية العديد من المكونات الشرطية للعمل. هذه هي في الغالب داخل مجموعة أدوات الكشف عن النقاط العمياء.
- مرشح الألوان Bayer RGB
- أكسيد فلز أشباه الموصلات التكميلي
- كاميرا منخفضة التكلفة
نظام كشف المشاة:
استخدم Liu و Fujimara هذه الخوارزمية للكشف الدقيق عن الأشياء في الليل. يساعد أنظمة التحذير من النقاط العمياء في الحصول على أفضل رؤية ليلية. هذا يساعد أيضًا على رفع قيمته الإجمالية وموثوقيته. هذه الخوارزمية تلاحق الكائنات على الملاحظات المستندة إلى الشكل. ترفض الخوارزمية الكائنات التي لا تتحرك بشكل موثوق مع الخلفية.
علاوة على ذلك, يقوم بفحص الخطأ مع التعرف على نمط مصفوفة إطارًا بإطار للكائنات.
خوارزمية الانصهار التعاوني للكشف عن العوائق المتعددة:
إنها واحدة من الخوارزميات المتقدمة. تجعل أوضاع العمل المعقدة الخاصة به كثيفة الاستخدام ولكنه مفيد لأنظمة ضوء التحذير من النقاط العمياء. هذه الخوارزميات موجودة في الغالب في أنظمة تحذير النقطة العمياء المتقدمة. يحتوي على عدة كاميرات متماسكة وماسحات ليزر. إنها تجعل من السهل على الخوارزمية اكتشاف العديد من العوائق أمام السيارات باستخدام تحذيرات النقطة العمياء. علاوة على ذلك, مع كاميرات إضافية وماسحات ليزر, يمكنه تخمين ارتفاع الكائن, عرض العمق, والمسافة بعناية كبيرة.
تغذية فيديو الكشف التي تستخدمها الخوارزمية هي 25 لقطة في الثانية. كانت Labayrade وحلفاؤها هم أول من قاموا بتركيب الكاميرات ثلاثية الأبعاد وماسحات الليزر الموحدة على أنظمة التحذير من النقاط العمياء للكشف عن الأجسام المتعددة. جنبًا إلى جنب مع استخدام الماسحات الضوئية بالليزر, يستخدم مبدأ الرؤية المجسمة لأقصى درجات الدقة والدقة.
AdTM:
إنها واحدة من الخوارزميات الأساسية والحيوية لاكتشاف المركبات. تساعد خوارزمية مطابقة القالب التكيفي النظام على اكتشاف المركبات التي تصل إلى النقاط العمياء. يستخدم العديد من أجهزة الاستشعار مثل الموجات فوق الصوتية, معدل الانعراج, وأجهزة استشعار زاوية التوجيه.
علاوة على ذلك, يساعد أنظمة تحذير النقاط العمياء في العثور على الأهداف من خلال خوارزميات التصنيف القائمة على الظل. ايضا, يكتشف المركبات وفقًا لسلوك تتبعها. لهذا السبب, يقوم ببناء مستويات مختلفة من الكشف عن المخاطر وفقًا لحالة المركبات داخل المنطقة. يزيد من دقة الكشف. المركبات القادمة لها مستوى أعلى مقارنة بالأشياء الأخرى.
متعدد الخطوط CCD:
تلعب هذه الخوارزمية دورًا رئيسيًا في العثور على ارتفاع الكائن. علاوة على ذلك, يعمل على مبدأ الفحص المستند إلى البكسل. لذا, يساعد في تحقيق قيمة دقيقة وفي الوقت الحقيقي لاكتشاف الارتفاع.
توجد هذه الخوارزمية عادةً في أنظمة تحذير النقطة العمياء بدون كاميرا أو شاشة. لذا, لا يستخدم فحص صورة الكاميرا. بدلاً, يحتوي على خطوط CCD متعددة. يشكل تباين سطوعها بالتساوي تغذية تمريض ثنائية الأبعاد. يساعد في الكشف عن المركبات.
لا يكتشف جهاز CCD متعدد الخطوط الأشياء فحسب ، بل يعرض البث المباشر للسائق. يستخدم شاشة عرض رأس (هود) موجودة على لوحة القيادة لإبلاغ السائق بموقع السيارة.
تعيين منظور معكوس:
IPM خالية من ضبط الكاميرا أو اكتشاف الكائنات المستندة إلى النموذج. يساعد أنظمة التحذير من النقاط العمياء في معرفة ما إذا كانت السيارة موجودة في المنطقة أم لا. إنها خوارزمية عامة للكشف عن الأشياء تعتمد على الحركة وتعمل على الجانبين الخلفي والحارة للسيارة.
خوارزمية الكشف عن الحافة:
كما يذكر الاسم, وظيفة هذه الخوارزمية هي نفسها. يكتشف حواف الكائن ليحكم على ما إذا كان موجودًا في منطقة الإنذار أم لا. لهذا السبب, يساعد النظام على العمل بشكل مثالي.
ما مدى أهمية خوارزمية التدفق البصري لأنظمة تحذير النقطة العمياء?
تعد خوارزمية التدفق البصري بطريقة ما الخوارزمية الأكثر أهمية لأنظمة التحذير من النقطة العمياء. السبب هو قدرتها الحقيقية والدقيقة على الكشف. يضمن استخدامه داخل النظام اكتشافًا وتنبيهًا خالٍ من الأخطاء.
التدفق البصري هو خوارزمية قائمة على الرؤية. وبالتالي, يعتمد الأمر كليًا على الصور التي تلتقطها الكاميرا. لكن, يحتوي الجهاز أيضًا على تحليل لمجموعات البكسل. تساعد مجموعات البكسل هذه في تحديد ارتفاع الكائن المستهدف. لذلك فهو يقلل من فرص الإنذارات الكاذبة. خطوات خوارزمية التدفق البصري في أنظمة التحذير من النقاط العمياء هي كما يلي.
- التعرف على نمط الهدف
- تحليل المجموعات
- تجميع المجموعات
- المجموعات الأساسية أو وحدات البكسل
- كشف دقيق للتدفق البصري
- معالجة الصورة.

تعد خوارزمية التدفق الضوئي مفيدة حقًا لأنظمة تحذير النقاط العمياء. المكاسب الرئيسية التي توفرها للأنظمة هي كما يلي;
- نشاط قوي في الأنفاق
- دقة كشف أفضل
- التقليل من فرص الاكتشاف الخاطئ
- يمنع اكتشاف الظلال
- معالجة الصور تجعل النظام موثوقًا ودقيقًا
تبدأ آلية عمل كشف التدفق البصري باكتشاف النمط. في هذه الخطوة الأولى, تكتشف أنظمة تحذير النقطة العمياء نمطًا سلوكيًا للكائن المستهدف. الخطوة التالية هي فحص المجموعات. تتخذ الخطوة الأخيرة الثانية في التجميع الأساسي حسب البكسل. في الخطوة الأخيرة, يبدأ فحص الصورة الذي يساعد في الكشف الصحيح.

كيف تساعد الخوارزميات أنظمة تحذير النقاط العمياء في اكتشاف المركبات ليلًا ونهارًا?
خلال النهار, تسهل أشعة الشمس الطبيعية على السائقين مراقبة الطريق. لكن, يصبح الليل صعبًا على كل من السائق و نظام الكشف. ويرجع ذلك إلى الخوارزميات القائمة على الرؤية وبعض العقبات التي تعترض طريقها. وبالتالي, خوارزميات الكشف ليلا ونهارا ليست هي نفسها.
سنناقش كلاهما بالتفصيل أدناه.
خوارزميات أنظمة تحذير النقاط العمياء لوقت النهار:
يعد الاكتشاف أثناء النهار أسهل بكثير بالنسبة للخوارزميات القائمة على الرؤية. النهار يجلب معه بعض الأرباح. لا يوجد أي فاصل إضافي في الإشارات. علاوة على ذلك, يجعل ضوء الشمس من السهل اكتشاف تقدير الكائن المستهدف. الخطوات التي تساعد الخوارزمية من خلالها في الكشف أثناء النهار هي كما يلي:
- تحديد عائد الاستثمار
- معالجة الصور للكشف
- البحث في الظل
- حدد الحدود
- التحقق من المركبة
- مطابقة المرشح
- حكم السلوك
تحديد عائد الاستثمار:
نسمي أيضًا عائد الاستثمار كمنطقة الكشف. إنها المنطقة التي يمكن أن تتأرجح فيها الموجات الدقيقة بسهولة. تُعرف أيضًا باسم منطقة الإنذار أو منطقة التنبيه. جميع أنظمة التحذير من النقاط العمياء لديها نظام عائد استثمار مختلف. حسب ال ISO, منطقة النقطة العمياء 3 متر إلى الخلف و 3 أمتار إلى جانب الممر للمركبة.

لكن, تحتوي معظم أنظمة النقاط العمياء المثالية على مناطق كشف أكبر بكثير من هذا. يمكن أن تحتوي بعض أفضل أنظمة التحذير من النقاط العمياء على منطقة كشف تصل إلى 50 مترًا.
معالجة الصور للكشف:
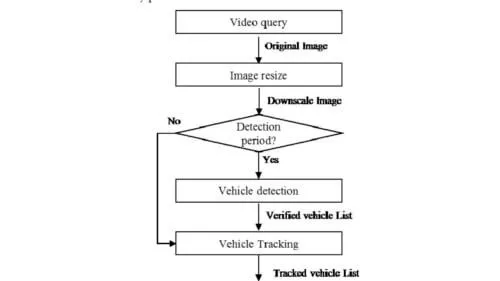
الخطوة التالية هي معالجة الصورة لاكتشاف الكائن المستهدف بشكل أفضل. تقوم كاميرات أنظمة التحذير من النقاط العمياء بأخذ تغذية الفيديو دون توقف. بمجرد أن تعمل الخوارزمية, يبدأ في فحص الخلاصة.
نظام الخوارزمية قائم على الرؤية. وبالتالي, يستخدم الصور الملتقطة باستمرار لمراقبة المركبات التي تدخل المنطقة العمياء. علاوة على ذلك, ترسم الخوارزمية صورة فيلم بالأبيض والأسود لاكتشاف أفضل. بكسلات الظل بيضاء. بالمقارنة, الحواف الأفقية رمادية. يساعد أنظمة الإنذار من النقطة العمياء على فصل العناصر البيئية.
نستخدم تعبيرًا حسابيًا يساعدنا في إيجاد عتبة تكيفية. يجعل اكتشاف الظل أفضل. التعبير على النحو التالي.

البحث في الظل:
طريقة سهلة لاكتشاف السيارة هي اكتشاف ظلها تحت الشمس. إنه يوفر فوضى مسح السيارة بأكملها. لا يساعد البحث في الظل في الاكتشاف السهل فحسب ، بل يقلل من عبء العمل على كل من السائقين وأنظمة التحذير من النقاط العمياء. يقلل من استهلاك الوقت ويزيد من معدل الدقة.
تستخدم الخوارزميات عدة أقسام فرعية في منطقة الإنذار بأكملها. يجعل البحث في الظل أسهل بكثير. بالإضافة إلى ذلك, كما أنه يقلل من المهلة الزمنية. لذا, لهذه العملية, يتحقق النظام أولاً من كل بكسل في كل قسم فرعي. أخيرا, تساعد البيانات من هذه معًا في اكتشاف السيارة.
تحديد الحدود:
على الرغم من أن اكتشاف الظلال أسهل ويساعد في الكشف. لكن, بعض المواقف الواضحة تؤدي إلى اكتشاف غير صحيح. في المساء أو الصباح, الظلال ليست أسفل السيارة مباشرة. تصنع الشمس زاوية معينة مع السيارة ينتج عنها ظلال طويلة.
يمكن أن تتسبب مجموعة الأسباب في حدوث فشل في الاكتشاف. وبالتالي, تؤكد الخوارزمية حدود السيارة باستخدام الحواف العمودية ومتوسط الشدة.
التحقق من المركبة:
تساعد كلتا الطريقتين السابقتين كثيرًا في تحديد هوية السيارة. لهذا السبب, فرص الاكتشاف الخاطئ قريبة من الصفر. لكن, تأكيد المركبات لا يزال خطوة حاسمة.
السد الهوائي لمعظم المركبات له حواف أفقية. لذا, للتحقق المثالي, نبحث عن الحواف الأفقية. علاوة على ذلك, يتم أخذ الإسقاطات العمودية أيضًا في الاعتبار لهذا الغرض.
مطابقة المرشح:
وظيفة مطابقة المرشح للسيارة هي الكشف عن نفس السيارة في إطارات مستمرة. ميزتها الأساسية هي مطابقة السيارة المتعقبة والمكتشفة والتحقق مما إذا كان كلاهما متماثل أم لا.
الخطوة الأولى هي البحث عن أقرب مركبة في الإطارات التالية. ثم مع بعض التعبيرات الرياضية, يعالج النظام الارتفاع, موقع صف المركز, وعمود السنتيمتر. أخيرا, أشكال المسار. الآن يمكنك تخزين ملفات, ترث أو تحديث معلومات السيارة.
حكم السلوك:
هناك ثلاثة شروط للحكم السلوكي للمركبة.
- دعم نسبي
- يقترب النسبي
- ثابت نسبي
تساعد هذه الظروف في تحديد حجم الخطر الذي تشكله السيارة للسائق. لذلك يسمح للنظام بالحكم عليه على أنه خطر وإنذار للسائق.
الكشف الليلي للمركبة مع الخوارزميات:
تختلف خطوات وآلية الكشف الليلي قليلاً عن النهار. أكبر سبب هو الضوء والشمس. على عكس الوقت النهاري, تستخدم خوارزميات الليل أضواء المصباح لاكتشاف وتحديد متغيرات الهدف. الخطوات التي يكتشف من خلالها الهدف هي كما يلي.
- تحديد عائد الاستثمار
- استخراج المصباح والتحقق منه
- تتبع المصباح
- الحكم السلوكي
تحديد عائد الاستثمار:
عائد الاستثمار خلال النهار غير مناسب لليل. والسبب أنه لا توجد شمس. لهذا السبب, تستخدم الأنظمة طرقًا خوارزمية متغيرة لاكتشاف المركبات. تعمل مصابيح السيارة في الغالب على تبسيط عائد الاستثمار في الليل.
استخراج المصباح والتحقق منه:
كما ذكرنا سابقًا, لا يوجد ضوء للتعامل مع الصور. لذا, أضواء المصباح في متناول يدي. هذه الأضواء هي الأهداف التي يبحث عنها النظام ويكتشفها. علاوة على ذلك, تعكس الخوارزمية 1% ألمع جزء من عائد الاستثمار كأجسام لامعة. وبالتالي, يقوم بتصفية لهم. وتشمل هذه في المقام الأول مصابيح الشوارع وانعكاس مصابيح السيارة.
تتبع المصباح:
لا يمكن تتبع المصباح إلا في وضع التتبع. الغرض الرئيسي منه هو إجراء اتصالات عبر مصابيح مختلفة في إطارات الشاشة التسلسلية. لديها ظروف عمل دقيقة. علاوة على ذلك, يمكنه مقارنة ارتفاع الكائن بنجاح في الإطارات الحالية والسابقة.
حكم السلوك ليلا:
لحكم سلوك المصباح, معلومات العمود أكثر أهمية بكثير. السبب هو حركة المصابيح. تتحرك المصابيح إما من اليمين إلى اليسار أو من اليسار إلى اليمين. وبالتالي, يتغير معلمة إدخال الحكم إلى فهرس العمود.

ما هي عوامل الكشف عن السيارة التي تحددها الخوارزميات?
تؤدي خوارزميات أنظمة التحذير من النقاط العمياء الوظائف الأساسية والحيوية. أي خطأ في الخوارزمية ينتج عنه فشل كامل في الكشف. علاوة على ذلك, يمكن أن يؤدي أيضًا إلى اكتشاف خاطئ. لذا, لضمان الكشف الدقيق والدقيق, تستخدم الأنظمة خوارزميات وتقنيات استثنائية.
كل خوارزمية لديها مجال معين من الخبرة. وبالتالي, كل خوارزمية غير قابلة للمقارنة في مجال معين من الاكتشاف. فيما يلي بعض عوامل الكشف التي تغطيها الخوارزميات.
- ارتفاع
- مسافه: بعد
- الظلال
- السرعة النسبية
- نمط الحركة
- سلوك الهدف
هذه بعض العوامل التي تحددها الخوارزميات. لكن, ضع في اعتبارك أن خوارزمية واحدة لا يمكنها تغطية كل هذه المحددات. تتطلب الظروف المختلفة خوارزميات مختلفة. وبالتالي, اختر الخوارزميات التي تناسب روتين قيادتك.
 استنتاج:
يجب على جميع أنظمة التحذير من النقاط العمياء أن تكتشف الكائن المستهدف حتى تعمل بشكل صحيح. لكن, تأخذ الخوارزميات مفهوم الكشف إلى مستوى جديد. تساعد تعبيراتهم الرياضية في قياس ارتفاع الكائن المستهدف وسلوكه. يساعد في الدقة, موثوق بها, والكشف السريع عن الهدف.
لكن, ليس كل نظام تحذير من الجانب الأعمى عالميًا. حاول اختيار ملف نظام النقطة العمياء مع تلك الخوارزميات التي يمكن أن تعمل 24/7 بنفس القدرة.
إذا كان لديك أية أسئلة, الرجاء الاتصال بنا!
منتجات ذات صله: